%ec%82%ac%ec%9d%b4%ec%96%b8%ec%8a%a4
-
 치매 단백질의 해로운 뭉침 막는다…새 치료 원리 제시
뇌 속 단백질이 해롭게 뭉치는 것을 막고, 이미 생긴 덩어리의 독성까지 낮출 수 있을까. 우리 대학 공동연구진이 우리 몸에서 유전자 활동을 조절하는 단백질을 활용해 알츠하이머병과 관련된 독성 단백질의 뭉침을 억제하는 방법을 찾아냈다. 알츠하이머 생쥐 실험에서 뇌 속 단백질 축적을 줄이고 일부 기억 기능을 개선해 새로운 치료제 개발 가능성을 제시했다.
우리 대학은 화학과 임미희 교수 연구팀이 전북대학교(총장 양오봉) 화학과 이승재 교수 연구팀, 한국생명공학연구원(KRIBB, 원장 권석윤) 이철호·김경심 박사, 한국기초과학지원연구원(KBSI, 원장 박성균) 이영호 박사, 기초과학연구원(IBS, 원장 장석복) 박지용 박사와 공동으로 알츠하이머병 관련 단백질의 응집과 독성을 조절하는 새로운 원리를 규명했다고 5일 밝혔다.
알츠하이머병의 주요 특징 중 하나는 뇌 속에 ‘아밀로이드 베타(Amyloid Beta)’라는 단백질이 비정상적으로 뭉쳐 쌓이는 것이다. 이 과정에서 만들어지는 독성 응집체는 신경세포에 손상을 줄 수 있다. 연구팀은 이 단백질이 해롭게 뭉치는 과정에 개입하고, 이미 만들어진 응집체의 독성도 낮추는 방법에 주목했다.
연구팀이 활용한 것은 주로 유전자 활동을 조절하는 역할로 알려진 ‘아연집게 단백질(Zinc Finger Protein)’이다. 아연 이온이 단백질의 접힌 구조를 안정적으로 유지해 주며, 이 구조를 이용해 DNA나 RNA를 인식한다.
연구팀은 이 단백질의 표면이 다른 분자와 결합할 수 있다는 점에 착안했다. 유전자를 조절할 때 쓰이는 단백질을, 질병 관련 단백질과 직접 결합하는 도구로 활용한 것이다. 컴퓨터 시뮬레이션과 실험을 통해 분석한 결과, 아연집게 단백질의 특정 부분인 ‘ZF2-4’가 아밀로이드 베타의 응집에 중요한 부위와 직접 결합한다는 사실을 확인했다.
이렇게 결합하자 아밀로이드 베타가 뭉치는 방식이 달라졌다. 마치 실이 길게 엉켜 단단한 뭉치가 되기 전에, 엉키는 방식을 바꿔 주는 것과 같다. 아밀로이드 베타가 길게 얽힌 독성 섬유로 자라는 과정이 억제되고, 세포에 덜 해로운 형태의 응집체가 만들어졌다. 이미 형성된 섬유에 ZF2-4를 처리했을 때도 섬유가 짧고 가느다란 조각으로 바뀌면서 세포에 미치는 독성이 낮아졌다.
연구팀은 이 단백질을 뇌까지 보내는 방법도 마련했다. 뇌에는 해로운 물질이 들어오지 못하도록 지키는 ‘혈액-뇌 장벽’이 있는데, 치료용 단백질도 이 장벽을 통과하기 어렵다. 연구팀은 단백질에 장벽 통과를 돕는 작은 분자를 붙였다. 뇌로 들어갈 수 있도록 일종의 ‘출입증’을 달아준 것이다. 이렇게 만든 단백질이 ‘ZF2-4-P9’이다.
이를 알츠하이머병의 특징을 보이는 생쥐에 투여한 결과, 대조군보다 대뇌피질과 해마의 아밀로이드 베타 침착이 각각 약 53% 감소했다. 해마는 기억과 학습에 중요한 뇌 부위다.
뇌의 면역세포인 ‘미세아교세포’가 과도하게 활성화되는 현상도 줄었다. 미세아교세포는 뇌를 보호하지만, 지나치게 활성화되면 염증 반응에 관여할 수 있다. 변형 단백질을 투여한 생쥐에서는 이 세포의 활성화가 대조군보다 대뇌피질에서 약 29%, 해마에서 약 50% 감소했다.
행동실험에서는 익숙한 물체와 새로운 물체를 구별하는 ‘인식 기억’이 개선됐다. 다만 다른 기억·학습 검사에서는 통계적으로 유의한 개선이 확인되지 않았다. 이번 결과는 동물실험에서 확인한 것으로, 사람에게 적용하기 위해서는 치료 효과와 장기 안전성 등을 추가로 검증해야 한다.
이번 연구는 단백질의 표면과 구조를 설계해 질병 관련 단백질이 해롭게 뭉치는 과정을 조절할 수 있음을 보여줬다. 앞으로 아밀로이드 베타를 겨냥한 단백질 기반 치료제를 개발하는 데 기초가 될 것으로 기대된다.
임미희 교수는 “이번 연구는 유전자 조절 도구로 잘 알려진 아연집게 단백질이 질병 유발 단백질과 직접 결합해 병적인 응집 과정을 억제할 수 있다는 사실을 보여줬다”며 “이 원리를 활용하면 앞으로 특정 질병 단백질을 겨냥하는 새로운 단백질 기반 치료제를 설계하는 데 도움이 될 것”이라고 말했다.
이번 연구에는 KAIST(현 KBSI) 박성민 박사후연구원, 전북대학교 황윤하 박사과정생, KAIST 곽지민 석박통합과정생이 공동 제1저자로 참여했다. 연구 결과는 국제학술지 ‘어드밴스드 사이언스(Advanced Science)’에 2026년 9월 30일 온라인 게재됐다.
※ 논문명: Zinc Fingers as Programmable Metalloprotein Scaffolds for Altering Pathogenic Biomolecular Phase Transitions, DOI: 10.1002/advs.77886
이번 연구는 한국연구재단 기초연구사업(리더연구, 중견연구, 글로벌 선도연구센터), 박사과정생연구장려금지원사업, 한국생명공학연구원·한국기초과학지원연구원·기초과학연구원 기관고유사업, 해양수산과학기술진흥원의 지원을 받아 수행됐다.
2026.11.05 조회수 1332
-
 팔다리 붓기·암 전이와 관련된 림프관 조절 ‘숨은 증폭 스위치’ 찾았다
림프관은 몸속에 고인 체액을 거두는 ‘배수로’다. 림프관이 부족하거나 제 기능을 못 하면 팔다리가 붓는 림프부종이 생길 수 있고, 종양 주변에 지나치게 늘어나면 암세포가 퍼지는 통로가 될 수 있다. 한국 연구진은 림프관을 만드는 단백질들이 짝을 이룬 뒤 다시 서로 모여 신호를 키운다는 사실을 밝혀냈다. 이 모임을 조절하는 방식이 림프관 생성 신호를 높이거나 낮출 치료 전략을 연구하는 데 단서가 될 것으로 기대된다.
우리 대학은 생명과학과 김호민 교수와 기초과학연구원(IBS·원장 장석복) 이상규 박사 공동 연구팀이 림프관 생성에 관여하는 단백질 ‘VEGF-C’와 그 신호를 받아들이는 수용체 ‘VEGFR-3’의 결합 구조를 규명하고, 이들이 모여 신호를 증폭하는 원리를 확인했다고 2일 밝혔다.
VEGF-C가 세포 표면의 VEGFR-3에 결합하면 수용체가 활성화되고, 림프관의 형성과 기능을 조절하는 신호가 세포 안으로 전달된다. 지금까지는 이 과정에서 VEGFR-3 수용체 두 개가 짝을 이루는 것이 활성화의 핵심 단계로 알려져 있었다. 그러나 그 뒤 신호가 어떻게 더 강해지는지는 충분히 밝혀지지 않았다.
연구팀은 단백질의 입체적인 모습을 자세히 볼 수 있는 초저온전자현미경으로 VEGF-C와 VEGFR-3가 결합한 구조를 살펴봤다. 그 결과, 수용체 두 개가 짝을 이뤄 만든 복합체들이 다시 옆으로 맞물린 구조를 확인했다. 이는 복합체들이 세포막을 따라 나란히 모이는 새로운 구조적 방식을 보여준다.
쉽게 말해 두 사람이 짝을 이뤄 일을 시작한 뒤, 여러 팀이 모여 힘을 더하는 것과 같다. 연구팀은 실제로 이 모임이 신호를 키우는지도 실험했다. 복합체끼리 맞닿는 부위를 바꾸거나 빛을 이용해 수용체가 모이도록 조절한 결과, 여러 복합체가 모이는 과정이 신호 증폭에 중요하다는 사실을 확인했다.
이번 연구는 림프관 생성 신호를 조절할 새로운 지점을 제시한다. 앞으로 림프관 생성이 부족한 경우에는 신호를 높이고, 종양 주변에 림프관이 과도하게 만들어지는 경우에는 신호를 낮추는 방법을 연구할 수 있다. 다만 이번 연구에서 림프부종 치료나 암 전이 억제 효과를 확인한 것은 아니며, 실제 치료에 적용하려면 추가 연구가 필요하다.
김호민 교수는 “이번 연구는 림프관 생성 신호를 받는 수용체 두 개가 짝을 이룬 뒤, 이렇게 만들어진 여러 짝이 다시 모여 신호를 더 강하게 만든다는 원리를 밝혀낸 것”이라며 “그동안 보이지 않았던 림프관 생성 신호의 ‘숨은 증폭 스위치’를 찾아낸 만큼, 향후 림프부종과 암 전이 등 관련 질환의 새로운 치료 전략을 세우는 데 중요한 기반이 될 것”이라고 말했다.
이번 연구에는 KAIST 이노코어(InnoCORE) AI-CRED 혁신신약연구단 조령은 박사와 KAIST 생명과학과 안진숙 박사가 공동 제1저자로 참여했다. KAIST 김호민 교수와 IBS 이상규 박사는 공동 교신저자로 연구를 이끌었다. 연구 결과는 국제 학술지 ‘어드밴스드 사이언스(Advanced Science)’에 9월 9일 온라인 게재됐다.
※ 논문명: Structural basis of lymphangiogenic receptor VEGFR-3 activation mediated by distinctive clustering of the ligand–receptor complex, DOI: 10.1002/advs.77728
※ 관련 동영상:
단백질샘플을 초저온 급속 냉동으로 얼리는 Cryo-EM 샘플 준비영상 : https://drive.google.com/file/d/1OGPpkzmZMaWU3oxfswpbcEtt3NzX3n4q/view?usp=drive_link
Cryo-EM 이미지 수집을 위한 그리드 선별과정 영상 : https://drive.google.com/file/d/1Bg6zEPeS9NZDO8zFaj59Fe7L_f8tBWwQ/view?usp=drive_link
KAIST KARA에 구축된 Titan Krios Cryo-EM 장비 : https://drive.google.com/file/d/1c5Wmj44_9taYIW4N_mumg6tT21iOUYNQ/view?usp=drive_link
이번 연구에서 규명된 VEGF-C와 VEGFR-3 복합체 분자 구조 영상 : https://drive.google.com/file/d/198bcFoTb_pv__Ep-MHwcI47G4gv5yisx/view?usp=drive_link
이번 연구는 과학기술정보통신부 이노코어(InnoCORE) 프로그램, 한국연구재단(NRF) 중견연구자지원사업, NEXUS & CELINE 컨소시엄, KAIST 대규모 융합연구소 운영사업, 기초과학연구원 등의 지원을 받아 수행됐다.
2026.10.02 조회수 3546
-
 KAIST-POSTECH ‘사이언스 워’…AI가 마리오 카트 몰고, 생성형 AI로 해킹
AI가 직접 ‘마리오 카트’를 몰고, 학생들은 생성형 AI까지 활용해 8시간 동안 해킹 실력을 겨룬다. 대한민국을 대표하는 두 이공계 대학 KAIST와 POSTECH 학생들이 과학기술과 스포츠를 넘나들며 자존심을 건 승부를 펼친다.
우리 대학과 POSTECH(총장 김성근)은 양교 간 정기 교류전인 ‘제23회 KAIST-POSTECH 학생대제전(이하 카포전)’을 오는 18일부터 19일까지 이틀간 POSTECH에서 개최한다고 18일 밝혔다.
2002년 시작된 카포전은 양교 학생들이 과학경기와 운동경기, 공연 등 다양한 프로그램을 통해 경쟁하고 교류하는 학생 축제다. 매년 9월 대전과 포항을 번갈아 개최하며, 원정 대학의 명칭을 앞에 표기하는 원칙에 따라 올해는 ‘카포전’으로 불린다. 이공계 학생들이 과학기술 역량까지 겨룬다는 점에서 ‘사이언스 워(Science War)’라는 별칭으로도 잘 알려져 있다.
올해는 야구·축구·농구·e스포츠 등 운동경기 4종목과 해킹·인공지능(AI) 경연·과학퀴즈 등 과학경기 3종목을 합쳐 총 7개 종목에서 승부를 겨룬다.
특히 올해 과학경기는 생성형 AI와 자율주행 개념 등 최신 기술 흐름을 학생들의 대결에 접목한 것이 특징이다.
첫날 오후 2시부터 오후 10시까지 8시간 동안 진행되는 해킹대회에서는 암호학을 비롯한 정보보안 문제가 라운드별로 출제된다. 참가자들은 제한 시간 안에 문제를 해결해 점수를 획득하며, 생성형 AI 도구 사용도 전면 허용된다. 중계 화면을 통해 실시간 점수와 문제 풀이 과정이 공개돼 관람객들도 승부의 흐름을 함께 지켜볼 수 있다.
같은 날 오후 2시 POSTECH eSports 콜로세움에서는 인공지능 경연대회가 열린다. 양교 학생들이 직접 코딩하고 학습시킨 AI 프로그램이 인기 레이싱 게임 ‘마리오 카트 Wii(Mario Kart Wii)’의 카트를 조종해 맞붙는다. 사람이 직접 조종하지 않고 AI가 스스로 주행한다는 점에서 일종의 ‘AI 자율주행 대결’인 셈이다.
경기는 4개 코스의 주행 결과에 따라 점수를 합산해 라운드 승자를 결정하며, 총 3라운드 가운데 2라운드를 먼저 이긴 팀이 최종 승리한다.
둘째 날 오후 2시부터 포스플렉스(POSPLEX) 앞 무대에서 열리는 과학퀴즈에서는 과학 상식과 최신 연구 동향을 묻는 문제에 더해 전략 체스게임인 ‘가위바위보 체스’가 함께 진행된다. 참가자들은 과학 지식뿐 아니라 전략적 사고와 팀워크까지 겨루게 된다.
운동경기에서는 야구·축구·농구와 e스포츠 ‘리그 오브 레전드(League of Legends)’ 경기가 펼쳐진다. 각 경기에는 현장 이벤트도 마련돼 양교 학생과 관람객들이 함께 참여하는 축제 분위기를 더할 예정이다.
총 7개 종목 가운데 4개 이상에서 승리한 대학이 올해 종합우승을 차지한다. 현재까지 통산 전적에서는 KAIST가 13승 8패로 앞서 있다.
이동혁 카포전 기획단장(KAIST 신소재공학과 24학번)은 “이번 카포전이 단순한 친선 교류를 넘어 대한민국을 대표하는 두 이공계 대학 학생들이 자존심을 걸고 치열하게 경쟁하면서도 함께 웃고 즐기는 특별한 축제의 장이 되길 기대한다”고 말했다.
배충식 KAIST 총장은 “카포전은 KAIST와 POSTECH 학생들이 승패를 넘어 과학과 스포츠를 통해 서로의 열정과 역량을 나누는 특별한 축제”라며 “학생들이 대한민국 과학기술의 미래를 이끌 주역이라는 자부심을 갖고, 경쟁 속에서 서로 배우며 함께 성장하는 소중한 계기가 되길 바란다”고 말했다.
2026.09.18 조회수 4330
-
 생명과학과 김재경 교수, ‘수면과 꿈의 과학’으로 아시아 차세대 과학자 12인 선정
우리 대학은 생명과학과 김재경 교수가 아시아의 유망한 젊은 과학자 가운데 매년 12명만 선정하는 ‘2026 아시아 젊은 과학자 펠로십(Asian Young Scientist Fellowship, AYSF)’ 펠로우에 선정됐다고 4일 밝혔다.
AYSF는 싱가포르 비영리기관 퓨처 사이언스(The Future Science Ltd)가 운영하는 민간 연구 펠로십으로, 아시아에서 독립적인 연구를 시작한 젊은 과학자 가운데 뛰어난 연구 성과와 새로운 연구 분야를 개척할 잠재력을 갖춘 연구자를 선발한다. 선정자에게는 1인당 2년간 총 10만 달러(약 1억 4천만 원)의 연구비를 지원한다.
김 교수는 ‘잠과 꿈이 우리의 기억과 창의성을 어떻게 만드는가’를 연구하는 신경과학자다. 잠을 자는 동안 뇌가 깨어 있을 때의 경험과 학습 내용을 어떻게 정리해 오래가는 기억으로 만드는지를 연구해 왔다. 특히 수면 중 나타나는 뇌 활동이 학습과 기억 형성뿐 아니라 뇌 손상 후 기능 회복에 어떤 역할을 하는지 밝혀왔다.
최근에는 연구를 ‘꿈과 창의성’으로 확장하고 있다. 꿈을 단순히 잠자는 동안 나타나는 현상이 아니라, 뇌가 과거의 기억과 경험을 새롭게 조합해 새로운 생각을 만들어내는 데 기여할 수 있는 과정으로 보고, 그 생물학적 원리를 밝히는 연구다.
앞으로는 쥐와 같은 설치류부터 원숭이 등 인간과 뇌 구조가 유사한 비인간 영장류, 인간까지 폭넓게 비교 연구해 수면과 꿈이 기억을 새롭게 조합하고 창의적인 생각으로 이어지는 공통 원리를 규명할 계획이다. 서로 다른 종에서 공통적으로 나타나는 뇌의 작동 방식을 비교함으로써 수면과 꿈이 기억과 창의성에 작용하는 기본 원리를 밝히는 것이 목표다. 장기적으로는 꿈과 창의성에 영향을 미치는 유전적 요인까지 연구해 유전자와 뇌의 작동, 실제 행동이 어떻게 서로 연결되는지를 종합적으로 밝히고자 한다.
김재경 교수는 “우리는 매일 잠을 자고 꿈을 꾸지만, 꿈이 왜 필요한지, 잠자는 뇌가 어떻게 새로운 생각을 만들어내는지는 아직 풀리지 않은 질문이 많다”며 “AYSF 선정을 계기로 수면과 꿈이 기억과 경험을 새롭게 연결하고 창의적인 생각으로 이어지는 원리를 밝히는 도전적인 연구를 이어가겠다”고 말했다.
AYSF는 2023년 시작됐으며 생명과학, 물리과학, 수학 및 컴퓨터과학 등 기초과학 분야에서 매년 12명의 초기 경력 연구자를 선정한다. 특히 이미 확립된 연구를 이어가는 데 그치지 않고 기존 학문의 경계를 넘어 새로운 질문을 던지고 새로운 연구 방향을 개척하는 도전적인 연구를 장려한다는 점이 특징이다.
지원 대상은 최종 학위(Ph.D./MD) 취득 후 10년 이내이면서 아시아 지역 대학이나 연구기관에서 독립적으로 연구하는 연구자다. 아시아를 비롯한 세계 각국의 과학자들로 구성된 선정위원회가 후보자의 기존 연구 성과와 향후 연구 잠재력을 종합적으로 평가한다.
올해는 아시아 지역에서 활동하는 연구자 12명이 2026년도 펠로우로 선정됐다. 김 교수는 생명과학 분야에 이름을 올렸으며, 국내 대학 소속 연구자로는 성균관대학교 신미경 교수와 함께 선정됐다. 국내 연구자 가운데는 앞서 2023년 최경수 고등과학원 교수, 2024년 강지형 서울대 교수, 2025년 박성준 서울대 교수와 정인지 고등과학원 교수가 AYSF 펠로우에 선정된 바 있다.
김 교수는 한양대학교에서 학사학위를, KAIST에서 박사학위를 취득한 뒤 미국 캘리포니아대학교 샌프란시스코(University of California, San Francisco, UCSF)와 샌프란시스코 재향군인 의료센터(San Francisco Veterans Affairs Medical Center)에서 박사후연구원으로 연구했다. 2023년 KAIST 생명과학과에 부임했으며 현재 뉴럴 프로세싱 연구실(Neural Processing Lab)을 이끌고 있다.
한편, 2026년 AYSF 펠로우들은 오는 11월 9일 홍콩대학교(The University of Hong Kong)에서 열리는 ‘2026 AYSF 연례 콘퍼런스(2026 AYSF Annual Conference)’에 참석해 각자의 연구 성과와 새로운 연구 아이디어를 발표할 예정이다.
2026.09.04 조회수 3783
-
 빛만 비추면 버튼이 솟아오른다
전선도 구동 장치도 없다. 빛만 비추면 금속 표면이 버튼처럼 스스로 솟아오른다. 우리 대학 연구진이 빛을 잘 흡수하기 위한 별도의 코팅 없이도 빛만으로 형태를 바꾸는 금속 구조를 개발했다. 실제 버튼처럼 솟아오르는 금속 구조는 촉각 인터페이스와 형상 디스플레이는 물론, 차세대 웨어러블 기기와 소프트 로봇 개발에 새로운 가능성을 열 것으로 기대된다.
우리 대학은 기계공학과 오일권 교수 연구팀이 하나의 UV(자외선, Ultraviolet) 레이저 공정만으로 평평한 니켈-티타늄 형상기억합금(SMA, Shape Memory Alloy, 일정 온도 이상에서 원래 형태를 기억해 되돌아가는 특수 금속) 시트를 빛을 받으면 스스로 입체 구조로 변하는 메타모핑(Meta-morphing, 외부 자극에 따라 미리 설계한 형태로 변형되는) 구조로 만드는 기술을 개발했다고 20일 밝혔다.
차세대 웨어러블 기기와 소프트 로봇은 얇고 가벼우면서도 필요할 때 원하는 형태로 자유롭게 변형될 수 있는 기술이 핵심이다. 이러한 기술은 형상 디스플레이와 적응형 표면(필요에 따라 형태가 변하는 표면), 웨어러블 인터페이스, 소프트 로봇 등 다양한 미래 기술의 기반이 될 것으로 주목받고 있다.
연구팀은 평평한 금속판에 정교한 절개와 접힘 패턴을 설계해 미리 정한 입체 모양으로 변형되도록 구현했다. 이는 종이를 오려 입체 구조를 만드는 키리가미(Kirigami) 원리를 금속에 적용한 것이다.
형상기억합금은 가볍지만 큰 힘을 낼 수 있어 웨어러블 기기와 소프트 로봇의 핵심 구동 소재로 활용되고 있다. 그러나 기존 기술은 이 금속이 빛을 충분히 흡수하지 못해 별도의 광흡수 코팅이 필요했다. 그래핀 산화물(Graphene Oxide)이나 질화티타늄(TiN) 같은 코팅은 반복 사용하면 벗겨질 수 있고, 제작 공정이 복잡하며 반응 속도를 떨어뜨릴 수 있다는 한계가 있었다.
연구팀은 이를 해결하기 위해 UV 레이저 미세가공 기술을 활용했다. 레이저를 한 번 조사하는 것만으로 금속을 원하는 형태로 가공하는 동시에 표면이 빛을 잘 흡수하도록 만들어, 별도의 광흡수 코팅이 필요 없는 제작 방식을 구현했다.
이번 연구의 핵심은 금속이 얼마나 변형될지 뿐만 아니라 어떤 순서로 형태를 바꿀지까지 하나의 금속 안에 미리 설계했다는 점이다. 연구팀은 레이저 가공 방식을 조절해 같은 빛을 비춰도 어떤 부분은 먼저, 다른 부분은 나중에 변형되도록 구현했다. 별도의 전기 신호나 복잡한 제어장치 없이도 금속 스스로 정해진 순서에 따라 형태를 바꾸도록 만든 것이다.
연구팀은 이 기술을 근적외선(NIR, Near Infrared) LED와 결합해 화면 일부가 실제로 솟아오르는 형상 디스플레이(화면이 실제로 입체 형태로 변하는 디스플레이)와 햅틱(Haptic, 촉각을 전달하는 기술) 인터페이스를 구현했다. 문자 'K→A→I→S→T'를 순차적으로 표시하고, 손끝으로 방향을 안내하는 촉각 신호를 구현하는 데도 성공했다.
오일권 교수는 "이번 기술은 별도의 코팅 공정 없이 단일 금속 소재 안에 기계적 변형과 광학적 특성을 동시에 새겨 넣은 새로운 제조 플랫폼"이라며 "빛만으로 형상을 자유롭게 제어할 수 있어 적응형 표면, 인터랙티브 햅틱 인터페이스, 차세대 웨어러블 기기, 광열 기반 소프트 로봇 등 다양한 분야에 활용될 것으로 기대한다"고 말했다.
기계공학과 김현수 석사과정이 제1저자로, 오일권 교수가 교신저자로 참여한 이번 연구 성과는 국제 학술지 어드밴스드 사이언스(Advanced Science)에 게재됐으며, 연구의 우수성을 인정받아 2026년 6월 4일 발행된 Advanced Science Vol. 13, No. 31의 이면 표지 논문(Inside Back Cover)으로 선정됐다.
※ 논문명: Monolithic UV-Laser Programming of Photothermally Meta-Morphing SMA Structures: Dual-Encoded Kirigami Mechanics and Photonic Absorbance, DOI: https://doi.org/10.1002/advs.74930
※ 관련 동영상: 홍보 영상 [Advanced Sciecne] - Google Drive
한편, 이번 연구는 과학기술정보통신부 재원으로 한국연구재단 중견연구지원사업(RS-2024-00345241), 미래융합파이오니어사업(RS-2023-00302525), 나노·소재기술개발사업(RS-2025-25441263) 및 과학기술정보통신부 InnoCORE 프로그램(N10250154)의 지원을 받아 수행됐다.
2026.07.20 조회수 6655
-
 동물처럼 상황 판단해 걷고 뛰고 점프하는 로봇 구현
‘어떻게 걸을 것인가'를 로봇이 스스로 결정하는 시대가 열렸다. 계단에서는 보행 방식을 바꾸고, 틈은 뛰어넘고, 숲길에서는 균형을 잡는 등 사람이나 동물처럼 주변 환경에 맞춰 알맞는 보행 전략을 스스로 선택하는 사족 보행 로봇이 등장했다.
우리 대학은 기계공학과 박해원 교수 연구팀이 하나의 제어기로 걷기와 달리기, 점프 등 다양한 보행 기술을 실시간으로 선택·전환하며, 실제 야외 환경에서도 빠르고 안정적으로 이동할 수 있는 사족 보행 로봇 핵심 제어기술을 개발했다고 16일 밝혔다.
사족 보행 로봇은 네 개의 다리를 이용해 움직여 바퀴형 로봇보다 험한 지형에 유리하다. 그러나 실제 야외에서는 계단과 단차, 디딤돌, 틈, 나뭇가지 등 서로 다른 장애물이 연속적으로 나타나기 때문에 단순히 빠르게 걷거나 달리는 능력만으로는 한계가 있다.
기존 사족 보행 로봇은 평지를 빠르게 달리거나 단순한 장애물을 넘는 데는 우수했지만, 복합적인 장애물이 섞인 실제 환경에서는 속도와 안정성을 동시에 확보하기 어려웠다. 또한 걷기와 달리기, 점프 등 각각의 보행 기술을 개별적으로 제어해야 해 환경 변화에 따라 자연스럽게 전환하는 데에도 제약이 있었다.
연구팀은 이러한 한계를 극복하기 위해 APT-RL(Action Pretrained Transformer-based Reinforcement Learning, 행동 사전학습 기반 트랜스포머 강화학습)이라는 새로운 학습 기반 제어기술을 개발했다.
APT-RL은 로봇이 걷기와 달리기, 점프 등 다양한 보행 기술을 미리 익힌 뒤, 실제 환경에서는 상황에 맞게 이를 자유롭게 조합하고 전환하도록 설계한 제어기술이다.
연구팀은 실제 사람이나 동물의 움직임을 일일이 촬영하지 않고도, 컴퓨터 시뮬레이션만으로 다양한 보행 기술을 담은 총 15.5시간 분량의 학습 데이터를 단 8분 만에 생성했다. 생성된 데이터는 로봇의 기본 운동 능력을 학습하는 데 활용됐으며, 이 과정에는 로봇 동역학(로봇의 움직임 원리를 수학적으로 표현한 모델)과 궤적 최적화(효율적인 이동 경로를 계산하는 기법)가 적용됐다. 이는 모션캡처(Motion Capture, 사람이나 동물의 움직임을 센서로 기록하는 기술)에 의존하던 기존 방식보다 훨씬 빠르고 효율적으로 다양한 보행 기술을 학습시킬 수 있다는 점이 특징이다.
이어 강화학습(Reinforcement Learning, 시행착오를 반복하며 최적의 행동을 스스로 학습하는 인공지능 기법)을 적용해 계단과 단차, 틈, 디딤돌 등 복잡한 3차원 지형에서도 상황에 맞는 보행 기술을 스스로 선택하고 전환할 수 있도록 했다. 마지막으로 깊이 카메라(Depth Camera, 물체까지의 거리를 측정해 입체 정보를 얻는 카메라)와 라이다(LiDAR, Laser Detection and Ranging, 레이저를 이용해 주변 환경의 거리와 형태를 3차원으로 측정하는 센서)를 결합해 로봇이 주변 환경과 목표 속도를 실시간으로 인식하고 가장 적합한 보행 전략을 선택하도록 구현했다.
이번 기술의 가장 큰 특징은 걷기와 달리기, 점프 등 여러 보행 기술을 하나의 제어기 안에서 자연스럽게 선택·전환해 실제 환경 변화에 실시간으로 대응할 수 있다는 점이다.
연구팀은 개발한 제어기술을 자체 개발한 사족 보행 로봇 'KAIST 하운드(HOUND)'에 탑재해 성능을 검증했다. 실험은 실내 장애물 코스뿐 아니라 KAIST 캠퍼스와 숲길 등 실제 야외 환경에서 진행됐다.
KAIST 하운드는 계단과 잔디, 경사로가 포함된 도시형 지형은 물론 쓰러진 나무와 노출된 뿌리, 낙엽길 등 비정형 자연 지형에서도 상황에 맞춰 보행 기술을 실시간으로 전환하며 안정적으로 이동했다. 특히 장애물이 포함된 험지에서 순간 최고 초속 6미터(약 시속 22km)를 기록해 실제 야외 환경에서도 빠른 이동성과 안정성을 동시에 확보할 수 있음을 입증했다.
실험 결과 KAIST 하운드는 지형과 목표 속도에 따라 트롯(trot, 대각선 다리를 번갈아 사용하는 보행)과 바운드(bound, 앞·뒷다리를 각각 함께 사용하는 도약형 보행)를 스스로 선택·전환했으며, 걷기와 달리기, 점프, 단차 극복 등 다양한 운동 기술을 하나의 제어기 안에서 통합적으로 수행할 수 있음을 확인했다.
박해원 교수는 “이번 연구는 사족 보행 로봇이 실내 및 야외의 복잡하고 비정형적인 지형을 인식하고, 상황에 맞는 보행 전략을 스스로 선택·전환할 수 있음을 보여준 성과”라며 “향후 재난 현장, 국방 임무, 산업시설 점검 등 험지 환경에서 피지컬 AI 기반 보행 로봇의 활용 가능성을 넓히는 기반 기술이 될 것으로 기대한다”고 말했다.
강준길 연구원(연구 당시 국방과학연구소 소속)과 KAIST 기계공학과 박재현 박사과정이 공동 제1저자로, 박해원 교수와 고려대학교 홍승우 교수가 공동 교신저자로 참여한 이번 연구는 로봇 분야 세계 최고 권위 학술지인 ‘사이언스 로보틱스(Science Robotics)’ 7월호 표지 논문으로 선정돼 7월 15일 (미국 동부시간) 출판됐다.
※ 논문명: Agile perceptive multi-skill locomotion for quadrupedal robots in the wild, DOI: 10.1126/scirobotics.adz7397
본 연구는 산업통상자원부와 한국산업기술기획평가원(KEIT)의 연구비(RS-2024-00427719) 및 국방과학연구소 미래도전국방기술 연구개발사업(912768601)의 지원을 받아 수행됐다.
2026.07.16 조회수 5762
-
 김재경 교수,‘노벨상 펀드’휴먼프론티어사이언스프로그램 연구자 선정
우리대학 수리과학과 김재경 교수가 생명과학 분야 ‘노벨상 펀드’로 불리는 '2026 휴먼프론티어 사이언스 프로그램'(HFSP) 연구자로 선정됐다. HFSP 펀드는 1989년 주요 선진국들이 설립한 세계적 연구지원 프로그램으로, 펀드 수혜자 가운데 노벨상 수상자가 31명 배출돼 일명 '노벨상 펀드'로도 불린다.
김재경 교수는 액셀러레이터 트랙에 선정되어 향후 2년간 매년 약 10만 달러를 지원받게 된다. 김재경 교수는 ‘기후변화 하에서 진드기-바이러스 생태역학의 인과추론 및 비마코프 전파모형 개발’을 주제로, 남아공, 터키 등과 공동연구를 수행할 예정이다. 김재경 교수는 최종 선정된 10팀에 포함되었다.
올해 연구비 지원 프로그램에는 총 1180개의 연구 제안이 접수되었으며, 휴먼프론티어사이언스프로그램(HFSP) 역사상 가장 많은 지원을 기록했다.
휴먼프론티어사이언스프로그램(HFSP)은 설립 이래로 73개국, 8,500명 이상의 연구자를 지원했으며, 우리나라는 2025년 지원대상자를 포함해 총 91명이 휴먼프론티어사이언스프로그램(HFSP)의 지원을 받았다.
김재경 교수는 2017년에 이어서 한국 연구자 최초로 두번째 지원을 받게 되는 쾌거를 이루었다.
2026.03.23 조회수 3953
-
 미켈란젤로 ‘천지창조’의 고통 500년 만에 풀었다
500여 년 전, 미켈란젤로는 시스티나 성당 천장에 ‘천지창조’를 그리는 4년 동안 얼굴로 쏟아지는 물감과 싸우며 ‘그림이 아니라 고문에 가깝다’고 표현했다. 우리 대학 연구진이 이제 그 ‘떨어지는 물감’을 붙잡는 기술을 개발했다. 이 원리는 천장 그림을 넘어, 기울어진 표면에서 액체막이 무너지는 문제를 해결해 정밀 코팅, 전자회로 인쇄, 3D 프린팅, 우주 환경에서 유체 제어 등 다양한 산업 분야에 적용될 수 있다.
우리 대학은 기계공학과 김형수 교수 연구팀이 중력에 의해 아래로 쏟아지는 현상의 근본 원인인 ‘중력 불안정성’을 계면유체역학*적으로 재해석하고, 거꾸로 매달린 액체에 소량의 휘발성 액체를 혼합해 이를 제어하는 방법을 제시했다고 12일 밝혔다.
*계면유체역학: 액체 표면에서 작용하는 미세한 힘의 균형과 관련된 역학
왜 미켈란젤로는 그림을 쉽게 그리지 못했을까? 천장에 물감을 바르면 얇은 액체막이 형성되지만, 이 막은 중력 때문에 점차 불안정해지며 결국 떨어진다. 이러한 현상은 일상에서도 쉽게 볼 수 있다.
목욕탕 천장에서 수증기가 응결되면 얇은 물층이 생기고, 시간이 지나면 물방울로 모여 떨어진다. 냉장고 내부 천장에 맺히는 물방울 역시 처음에는 얇은 층으로 형성되지만 점차 커지며 아래로 쏟아지려 한다. 이처럼 위쪽 표면에 맺힌 액체가 중력에 의해 무너지는 현상을 ‘레일리–테일러 불안정성(Rayleigh–Taylor instability)’이라 하며, 그동안 중력이 존재하는 한 피할 수 없는 현상으로 여겨져 왔다.
연구팀은 거꾸로 매달린 액체에 소량의 휘발성 액체를 섞는 방법을 제안했다. 휘발성 성분이 증발하면 액체 표면의 농도 분포가 달라지고, 그 결과 표면장력에 차이가 생긴다. 표면장력은 액체 표면이 스스로를 안쪽으로 잡아당기는 힘으로 물방울이 둥근 형태를 유지하게 만드는 원리다.
표면장력에 차이가 생기면 장력이 큰 쪽이 작은 쪽을 끌어당기며 표면을 따라 흐름이 발생하는데, 이를 ‘마랑고니 효과(Marangoni effect)’라 한다. 연구팀은 이러한 표면 흐름이 아래로 떨어지려는 액체를 붙잡아 주며, 중력에 의한 불안정성을 억제한다는 사실을 실험과 이론을 통해 규명했다.
예를 들어, 물 위에 후추 가루를 고르게 뿌려 놓으면 가루는 그대로 떠 있다. 그런데 가운데에 세제를 한 방울 떨어뜨리면, 후추가 순식간에 가장자리로 밀려난다. 이는 세제가 닿은 부분의 표면장력이 주변보다 약해지면서, 장력이 더 강한 바깥쪽이 액체를 끌어당기기 때문이다. 그 결과 표면을 따라 흐름이 생기고, 후추 입자도 함께 이동한다.
이번 연구에서는 휘발성 액체가 증발하면서 이와 같은 표면장력 차이를 만들어냈다. 다만 이번에는 후추를 밀어내는 대신, 액체를 위쪽으로 끌어올려 아래로 떨어지려는 힘을 억제한 것이다.
그 결과, 특정 조건에서는 액체막이 중력에도 불구하고 끝까지 유지되었으며, 일부 조건에서는 액적이 떨어지지 않고 액막이 주기적으로 진동하는 새로운 거동도 관찰됐다. 이는 외부 에너지 공급 없이 액체의 조성과 증발이라는 자연적 과정만으로 중력 불안정성을 능동적으로 제어할 수 있음을 보여준다.
이 원리는 정밀 코팅, 인쇄, 적층 공정 등에서 더욱 얇고 균일한 액체막 구현을 가능하게 하며, 기울어진 표면에서도 안정적인 도포가 가능하도록 돕는다. 또한 3D 프린팅 공정이나 우주와 같은 특수 환경에서의 유체 제어 기술로도 확장될 수 있다. 미켈란젤로가 500년 전 겪었던 물리적 한계가 이제는 미래 산업 기술로 이어지고 있는 셈이다.
김형수 교수는 “그동안 레일리–테일러 불안정성은 중력이 존재하는 한 피할 수 없는 현상으로 여겨져 왔다”며 “이번 연구는 액체의 조성과 증발이라는 자연적 과정을 활용해 외부 에너지 없이 중력 불안정성을 능동적으로 제어할 수 있음을 보였다는 점에서 의미가 있다”고 말했다. 이어 “이 원리는 코팅·인쇄·적층 공정뿐 아니라 우주 환경에서의 유체 제어 기술로도 확장될 수 있을 것”이라고 덧붙였다.
이번 연구는 기계공학과 최민우 석박통합과정 학생이 제1저자로 참여했으며, 유체역학의 불안정성 제어에 대한 새로운 발견임을 인정받아 국제학술지 ‘어드밴스드 사이언스(Advanced Science, Wiley·와일리)’에 1월 29일 온라인 게재됐다. 또한 표지논문(Frontispiece)으로 선정됐다.
※ 논문명: Evaporation-Driven Solutal Marangoni Control of Rayleigh-Taylor Instability in Inverted Films, 주저자 정보: 제 1저자 최민우 석박통합과정, 공동저자 전혜준 박사과정, 교신저자 김형수 교수, DOI: https://doi.org/10.1002/advs.202520343,
이번 연구는 한국연구재단 개인기초 중견 연구 (MSIT: 2021R1A2C2007835)의 지원을 받아 수행되었다.
2026.03.12 조회수 7869
-
 ‘노벨상 펀드’, HFSP 2025, 윤영규·신우정 교수 선정
생명과학 분야의 ‘노벨상 펀드’로 불리며, 지금까지 31명의 노벨상 수상자를 배출한 ‘휴먼 프론티어 사이언스 프로그램(HFSP)’에서 우리 대학 연구진이 2025년 수상자로 선정됐다. 이번 수상은 KAIST의 학제 간 융합연구와 혁신적 연구 역량이 다시 한 번 전 세계적으로 인정받았다는 점에서 큰 의미를 가진다.
우리 대학 전기및전자공학부 윤영규 교수와 바이오및뇌공학과 신우정 교수가 2025년 휴먼 프론티어 사이언스 프로그램(HFSP) 상을 받게 됐다고 1일 밝혔다. 두 교수는 올해 첫 선정자를 배출한 액셀러레이터 트랙에 선정되어 향후 2년간 약 10만 달러를 지원받게 된다.
휴먼 프론티어 사이언스 프로그램(HFSP)은 생명과학 분야 세계 최고 권위의 국제 연구 지원 프로그램으로, 독창적인 학제 간 융합 국제공동연구를 수행할 역량이 있는 연구자를 선별, 새로운 접근법으로 생명 기전을 밝히는 연구를 지원하자는 취지로 1997년 G7 국과 유럽연합의 주도로 설립됐다. 대한민국은 2004년부터 이사국으로 참여하고 있다.
전기및전자공학부 윤영규 교수는 광학적 뇌 기능 영상 촬영 및 분석을 주제로 다수의 국제적 협력연구와 선도연구를 수행해 인정받았으며, ‘조류 신경계 확산광단층촬영 데이터 분석’연구를 주제로 미국 텍사스오스틴 대학교 보테로 교수, 미국 워싱턴 대학교 컬버 교수, 독일 보훔 루르 대학교 군투르쿤 교수와 한 팀을 구성하여 환경적, 진화적 요인이 신경계에 미치는 영향에 관해 연구할 예정이다.
윤 교수는 “뇌과학 기술을 연구하는 전자공학자로서 우수한 생명과학 연구자들에게 주어지는 HFSP 상을 받게 되어 영광이고 뇌과학 기술의 발전에 반드시 기여하겠다”고 소감을 밝혔다.
한편, 바이오및뇌공학과 신우정 교수는 ‘신경생리학에서 피부 마이크로바이옴, 면역계, 감각신경계의 상호작용 연구’를 주제로 영국 임페리얼 칼리지 런던의 시모네 드 지오바니 교수, 미국 예일 대학교 롱 판 교수, 이스라엘 와이즈만 과학 연구소의 이란 일리납 교수와 한 팀을 구성해 피부 마이크로바이옴-면역-신경계의 복잡한 상호작용에 대해 피부 환경을 모사하는 사람 ‘피부모사칩’을 활용해 연구를 진행할 예정이다.
신 교수는 “이번 연구를 통해 순수과학과 공학의 절묘한 만남을 구현해 보고 싶고, 공학적 접근법을 이용해 피부 마이크로바이옴을 세계적인 과학자들과 함께 연구할 수 있는 훌륭한 기회를 얻어 영광이다”라고 소감을 밝혔다.
한편, 휴먼 프론티어 사이언스 프로그램(HFSP)은 1989년 설립 이래로 73개국, 8,500명 이상의 연구자를 지원했으며, 우리나라는 2025년 지원 대상자를 포함해 총 83명이 지원을 받았다.
2025.04.01 조회수 8279
-
 백세범 교수, 사이언스 어드밴시스 부편집장 임명
우리 대학 뇌인지과학과 백세범 교수가 세계적 권위의 과학 학술지인 사이언스 어드밴시스 (Science Advances)의 신경과학 (Neuroscience) 분과 부편집장(Associate Editor)으로 임명됐다고 14일 밝혔다.
이는 계산 신경과학 기반의 뇌 연구를 선도하고 있는 연구자인 백세범 교수의 탁월한 학문적 영향력과 학술적 소통 역량이 세계적으로 인정받은 성과다.
백세범 교수는 신경과학의 난제 중 하나였던 시각피질 뇌 지도 발생의 원리*를 세계 최초로 밝힌 이래, 지난 10여 년간의 연구를 통해 독창적인 이론 연구의 전문성을 인정받고 있다.
*시각피질 뇌 지도 발생의 원리: 포유류의 시각피질에서는 서로 다른 시각 정보(예: 색상, 방향 등)에 선택적으로 반응하는 신경세포들이 일정한 패턴을 이루며 배치되어 있는데 이를 기능성 뇌 지도(functional map)라고 함. 이 연구에서는 수학적 모델에 기반한 컴퓨터 시뮬레이션을 통하여 망막에 있는 신경세포들이 매우 단순한 물리적 상호작용에 따라 스스로 규칙적인 배열을 형성할 수 있으며 이렇게 형성된 구조가 시각피질에 투영되면서 다양한 기능성 뇌 지도가 만들어진다는 것을 설명하였음.
사이언스 어드밴시스는 미국 과학 진흥 협회(AAAS)가 발행하는 사이언스(Science) 저널의 온라인 자매지로, 과학 전 분야에 걸친 영향력 있는 연구를 다룬다. 2024년 기준 게재 승인 비율(acceptance rate)이 8.2%에 불과할 정도로 높은 수준의 연구 결과를 요구하며, 엄격한 검토 과정을 거친다.
백 교수는 신경과학 분과에서 연구 논문의 심사와 편집 업무에 참여하며, 전 세계 연구자들에게 중요한 과학적 발견을 전파하는 데 핵심적인 역할을 수행한다.
백 교수는 국내 1세대 계산신경과학자로서 이론적 모델 기반의 뇌 연구를 통해 신경과학의 다양한 현상들을 체계적으로 연계하여 설명하는 계산신경과학분야를 개척하고 있다.
최근에는 뇌신경망과 인공신경망의 비교에 기반한 인지 지능 발생 이론 연구들을 진행하며, 인간과 동물의 지능, 그리고 인공지능을 하나의 큰 틀에서 이해하려는 연구를 활발히 진행하고 있다.
백 교수는 그동안 스프링거-네이쳐(Springer-Nature)와 프론티어스(Frontiers) 그룹에서 발행하는 신경과학 저널들의 부편집장 및 편집위원으로 활동해 왔다. 2021년에는 KAIST 특이점 교수(Singularity Professor)에 임명되었으며, 2024년부터는 한국계산뇌과학회(CBrain) 회장직을 맡아 학회를 이끌고 있다.
백세범 교수는 “KAIST 교수진으로서 권위 있는 학술지의 편집위원으로 활동하게 되어 매우 기쁘며, 앞으로 뇌신경과학 분야의 다양한 연구 결과들의 심사 및 출판 과정을 진행하면서, 전 세계 연구자들과 교류를 통해 뇌신경과학 연구의 발전과 방향 설정에 기여하고 싶다”고 소감을 전했다.
2025.03.14 조회수 8412
-
 천천히 걸음 속도 높여도 다 아는 인공지능 기술 개발
최근 건강에 관한 관심이 점차 커지면서 일상생활에서 스마트 워치, 스마트 링 등을 통해 자기 신체 변화를 살펴보는 일이 보편화되었다. 그런데 기존 헬스케어 앱에서는 걷기에서 뛰기로 갑자기 변화를 줄 경우는 잘 측정이 되지만 천천히 속도를 높이는 경우는 측정이 안 되는 현상이 발생했다. 우리 연구진이 완만한 변화에도 동작을 정확하게 파악하는 기술을 개발했다.
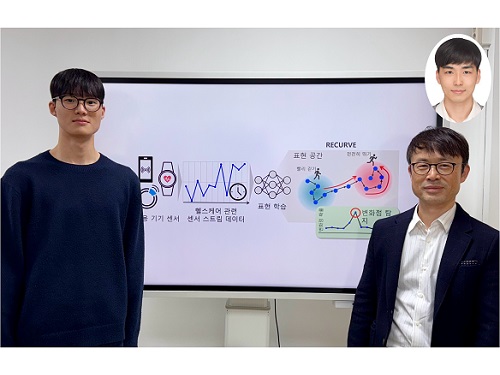
우리 대학 전산학부 이재길 교수 연구팀이 다양한 착용 기기 센서 데이터에서 사용자 상태 변화를 정확하게 검출하는 새로운 인공지능 기술을 개발했다고 12일 밝혔다.
보통 헬스케어 앱에서는 센서 데이터를 통해 사용자의 상태 변화를 탐지하여 현재 동작을 정확히 인식하는 기능이 필수이다. 이를 변화점 탐지라 부르며 다양한 인공지능 기술이 변화점 탐지 품질을 향상하기 위해 적용되고 있다.
이재길 교수팀은 사용자의 상태가 급진적으로 변하거나 점진적으로 변하는지에 관계없이 정확하게 잘 동작하는 변화점 탐지 방법론을 개발했다.
연구팀은 각 시점의 센서 데이터를 인공지능 기술을 통해 벡터*로 표현하였을 때, 이러한 벡터가 시간이 지남에 따라 이동하는 방향을 주목하였다. 같은 동작이 유지될 때는 벡터가 이동하는 방향이 급변하는 경향이 크고, 동작이 바뀔 때는 벡터가 직선상으로 이동하는 경향이 크게 나타났다.
*벡터: 사용자의 시점별 상태 특성(이동속도, 자세, 움직임 등)을 나타내는 가장 좋은 수학적 개념
연구팀은 제안한 방법론을 ‘리커브(RECURVE)’라고 명명했다. 리커브(RECURVE)는 양궁 경기에 쓰이는 활의 한 종류이며, 활이 휘어 있는 모습이 데이터의 이동 방향 변화 정도(곡률)로 변화점을 탐지하는 본 방법론의 동작 방식을 잘 나타낸다고 보았다. 이 방법은 변화점 탐지의 기준을 거리에서 곡률이라는 새로운 관점으로 바라본 매우 신선한 방법이라는 평가를 받았다.
연구팀은 변화점 탐지 문제에서 다양한 헬스케어 센서 스트림 데이터를 사용하여 방법론의 우수성을 검증하여 기존 방법론에 비해 최대 12.7% 정확도 향상을 달성했다.
연구팀을 지도한 이재길 교수는 "센서 스트림 데이터 변화점 탐지 분야의 새로운 지평을 열 만한 획기적인 방법이며 실용화 및 기술 이전이 이뤄지면 실시간 데이터 분석 연구 및 디지털 헬스케어 산업에 큰 파급효과를 낼 수 있을 것이다ˮ고 말했다.
데이터사이언스대학원을 졸업한 신유주 박사가 제1 저자, 전산학부 박재현 석사과정 학생이 제2 저자로 참여한 이번 연구는 최고권위 국제학술대회 `신경정보처리시스템학회(NeurIPS) 2024'에서 올 12월 발표될 예정이다. (논문명 : Exploiting Representation Curvature for Boundary Detection in Time Series)
한편, 이 기술은 과학기술정보통신부 재원으로 정보통신기획평가원의 지원을 받아 SW컴퓨팅산업원천기술개발사업 SW스타랩 과제로 개발한 연구성과 결과물(RS-2020-II200862, DB4DL: 딥러닝 지원 고사용성 및 고성능 분산 인메모리 DBMS 개발)이다.
2024.11.12 조회수 13704
-
 세계 최초 원자 편집으로 신약 발굴 패러다임 바꿔
선도적 신약 개발에서는 약효의 핵심 원자를 손쉽고 빠르게 편집하는 신기술은 의약품 후보 발굴 과정을 혁신하는 원천 기술이자, 꿈의 기술로 여겨져 왔다. 우리 대학 연구진이 약효를 극대화하는 단일 원자 편집 기술 개발에 세계 최초 성공했다.
우리 대학 화학과 박윤수 교수 연구팀이 오각 고리 화합물인 퓨란의 산소 원자를 손쉽게 질소 원자로 편집·교정하여, 제약 분야에서 널리 활용되는 피롤 골격으로 직접 전환하는 원천 기술 개발에 성공했다고 8일 밝혔다.
해당 연구성과는 그 중요성을 인정받아 과학 분야 최고권위 학술지인 ‘사이언스(Science)’誌 에 지난 10월 3일 게재됐다. (논문명: Photocatalytic Furan-to-Pyrrole Conversion)
많은 의약품은 복잡한 화학 구조를 갖지만, 정작 이들의 효능은 단 하나의 핵심 원자에 의해 결정되기도 한다. 대표적으로, 산소, 질소와 같은 원자는 바이러스에 대한 약리 효과를 극대화 하는데 중추적인 역할을 한다.
이처럼 약물 분자 골격에 특정 원자를 도입했을 때 나타나는 효능을 ‘단일 원자 효과(Single Atom Effect)'라 한다. 선도적 신약 개발에서는 수많은 원자 종류 중 약효를 극대화하는 원자를 발굴하는 것이 핵심으로 여겨진다.
하지만, 단일 원자 효과를 평가하기 위해서는 다단계·고비용의 합성 과정이 필연적으로 요구되어 왔다. 산소 혹은 질소 등을 포함한 고리 골격은 고유의 안정성(방향족성)으로 인해 단일 원자만 선택적으로 편집하기 어렵기 때문이다.
박 교수 연구팀은 빛에너지를 활용하는 광촉매를 도입하여 해당 기술을 구현했다. 분자 가위 역할을 하는 광촉매 개발을 통해 오각 고리를 자유자재로 자르고 붙임으로써 상온·상압 조건에서 동작하는 단일 원자 교정 반응을 세계 최초로 성공시켰다.
들뜬 상태의 분자 가위가 단전자 산화 반응을 통해 퓨란의 산소를 제거하고, 질소 원자를 연이어 추가하는 새로운 반응 메커니즘을 발견했다고 연구팀 관계자는 전했다.
이번 연구의 제1 저자인 KAIST 화학과 김동현, 유재현 석박사통합과정 학생은 “빛에너지를 활용해 가혹한 조건을 대체하여 해당 기술이 높은 활용성을 가질 수 있었다”며, “복잡한 구조로 이루어진 천연물이나 의약품들을 기질로 활용해도 선택적으로 목표 편집이 수행된다”고 이번 연구의 범용성을 설명했다.
이번 연구를 이끈 박윤수 교수는 “오각 고리형 유기 물질의 골격을 선택적으로 편집할 수 있게 됨에 따라, 제약 분야의 중요한 숙제였던 의약품 후보 물질의 라이브러리 구축에 새로운 장을 열 것”이라 언급하며, “해당 기반 기술이 신약 개발 과정을 혁신하는데 쓰이기를 바란다”고 덧붙였다.
해당 내용은 ‘사이언스(Science)’誌 내의 퍼스텍티브(Perspective) 섹션에 추가로 선정되어 연구의 의의가 소개되기도 하였다. 이는 해당 연구에 참여하지 않은 저명한 과학자가 파급력 있는 연구를 선별하여 해설을 제공하는 코너다.
한편 이번 연구는 한국연구재단의 우수신진연구, KAIST 교내연구사업 도약연구 및 초세대협업연구실, 포스코청암재단의 포스코 사이언스펠로십의 재원을 바탕으로 수행됐다.
2024.10.10 조회수 15917