-
 제18대 배충식 총장 취임식..'기본이 강한 글로벌 혁신 선도대학' 비전 선포
우리 대학은 8월 10일(월) KAIST 대강당에서 제18대 배충식 총장 취임식을 개최하고, ‘기본이 강한 글로벌 혁신 선도대학(Fundamentals First, Innovation Forward)'을 새로운 대학 비전으로 선포했다.
이번 취임식은 지난 7월 1일 취임한 배충식 총장의 대학 운영 철학과 미래 비전을 구성원과 국민에게 공식적으로 공유하는 자리다. 기존 취임사 중심 형식을 벗어나 배충식 총장이 직접 우리 대학의 미래 비전과 실행 전략을 설명하는 새로운 방식으로 진행됐다. 산업디자인학과 강이연 교수가 무대 연출을 맡아 우리 대학이 만들어 갈 미래 비전을 보다 직관적이고 몰입감 있게 전달했다.
취임식은 우리 대학의 혁신을 이끌어 온 제17대 이광형 총장 시대를 계승하는 동시에 60주년을 준비할 새로운 리더십과 발전 전략을 구성원 및 대외 인사들과 공유하는 자리로 마련됐다. 배경훈 부총리 겸 과학기술정보통신부 장관과 이광형 전 총장을 비롯해 주한 해외 주요국 대사 등 국내외 각계 주요 인사들이 참석해 우리 대학의 새로운 출발을 축하했다.
배충식 총장은 취임사를 통해 ‘연속과 혁신(Continuity & Innovation)'을 대학 운영의 핵심 철학으로 제시했다. KAIST가 지난 55년간 축적해 온 창의(Creativity), 도전(Challenge), 배려(Caring)의 가치를 계승하는 동시에 AI 대전환과 글로벌 기술패권 경쟁에 대응해 교육·연구·창업·행정 전반의 혁신을 추진하겠다는 구상이다.
새로운 비전인 ‘기본이 강한 글로벌 혁신 선도대학(Fundamentals First, Innovation Forward)'은 기초학문과 인문학적 소양, AI 활용 역량을 함께 갖춘 기본이 강한 인재와 자율성·책임성·효율성을 갖춘 기본이 강한 조직을 바탕으로 세계 최고 수준의 교육과 연구, 창업, 국제화를 실현하겠다는 의미를 담고 있다.
이를 위해 우리 대학은 교육·연구·창업·행정 전반에서 다음과 같은 5대 발전 전략(Beyond Series)을 추진한다.
▶ AI를 넘어 모두의 AI (Beyond AI): AI 발전을 바탕으로 인간중심·모두를 위한·자율형 AI(Humanistic AI · Democratic AI· Agentic AI) 로 확장하는 선도적 교육·연구환경
▶ 혁신적 연구·창업 (Beyond Laboratory): 실험실을 넘어 산업 · 사회와 함께 딥테크 기술 선도 · 글로벌 창업 생태계 구축
▶ 효율적이고 열린 대학 (Beyond Barriers): 제한을 없애고 효율적으로 연구·교육에 전념하며 투명한 운영과 신뢰 기반의 시스템과 문화
▶ 친환경과 지속가능성 (Beyond Carbon): 기후 위기 대응 연구 강화, ESG(환경·사회·지배구조)·SDGs(지속가능발전목표) 기반 친환경·탄소중립 캠퍼스
▶ 세계로, 미래로 (Beyond KAIST): 글로벌 커넥트(Global Connect)를 기반으로 국제화 캠퍼스 조성, 국제공동연구 확대, 글로벌·지역 혁신 생태계 및 구성원 연결 강화
특히 우리 대학은 AI를 특정 전공이나 전문가만의 기술이 아닌 모든 학문의 공통 언어이자 범용 도구로 확산할 계획이다. 기초교육과 AI 융합교육을 강화하는 한편, AI를 잘 활용하는 대학을 넘어 AI 혁신을 선도하는 대학으로 발전시키겠다는 목표다.
또한 로봇, 자율주행, 첨단 제조 등 현실 세계에서 작동하는 피지컬 AI(Physical AI)와 양자, 기후·에너지 등 미래 전략기술 연구를 확대한다. 세계 최고 수준의 기초연구를 기반으로 기업 공동연구와 기술사업화, 글로벌 창업을 활성화해 연구성과가 산업과 사회의 혁신으로 이어지는 선순환 생태계를 구축할 방침이다.
산업체의 위성연구실과 협력연구센터 유치를 확대하고, 기업과의 공동 연구개발 과정에 AI를 접목한 ‘AI 자율랩(AI Autonomous Lab)’ 구축도 추진한다. 신입생을 대상으로 한 특화 창업교육을 마련하고, 창업 동문과 현장 전문가가 참여하는 교육·실습 중심의 창업교육 모델을 구축해 글로벌 창업 선도대학으로 도약할 계획이다.
취임식에서는 우리 대학 졸업생들이 AI를 활용해 실제 산업과 연구 현장의 혁신을 이끌고 있는 사례도 소개됐다. 한국조선해양 윤현숙 박사는 선박 분야의 디지털 트윈(Digital Twin), 삼성전자 반도체연구소 신지용 박사는 반도체 생산공정에서의 AI 활용 사례를 발표했다. 이어 황준식 KAIST 교수는 자동차·모빌리티와 로봇 등 다양한 분야에서 현실 세계와 상호작용하는 피지컬 AI(Physical AI)의 발전 방향과 활용 사례를 소개했다.
우리 대학은 교육의 ‘AI 인터랙티브 교육(AI Interactive Education)’, 연구의 ‘AI 자율랩(AI Autonomous Lab)’, 행정의 ‘AI 에이전트 행정(AI Agent Administration)’, 인프라의 ‘AI 에너지 융합(AI Energy Convergence)’를 유기적으로 연결한 ‘AI 네이티브 캠퍼스(AI Native Campus)’를 구현할 계획이다.
교육과 연구에 더욱 집중할 수 있도록 AI 기반 디지털 행정체계를 구축하고 불필요한 규제와 절차를 지속적으로 개선한다. 캠퍼스는 기후·에너지 기술을 직접 개발하고 검증하는 리빙랩(Living Lab)으로 조성하며, 우수 외국인 학생과 교원 유치, 국제공동연구, 복수학위제 확대 등을 통해 글로벌 협력도 한층 강화할 계획이다.
배충식 총장은 취임사를 통해 “KAIST가 이어온 창의·도전·배려의 핵심가치와 ‘글로벌 가치창출 선도대학’의 비전을 계승하면서, ‘기본이 강한 글로벌 혁신 선도대학’이라는 새로운 목표를 향해 나아가겠다”며 "기본이 강한 인재와 조직을 바탕으로 AI, 글로벌 창업, 교육·연구 몰입, 지속가능한 성장, 글로벌 협력 등 5대 혁신 전략을 실현해 세계를 선도하는 대학으로 도약하겠다”고 밝혔다.
이어 "널리 듣고 치열하게 행동하며 구성원들이 즐겁게 꿈을 펼칠 수 있도록 지원하는 조력자(Facilitator)이자 봉사하는 총장이 되겠다”며 "이제 KAIST를 혁신을 넘어 새로운 기준을 만드는 대학, 대한민국 과학기술의 미래를 이끄는 국가혁신 플랫폼으로 발전시키겠다”고 강조했다.
배충식 총장은 친환경 에너지와 탄소중립 동력공학 분야의 세계적 권위자다. 서울대학교 항공공학과를 졸업하고 영국 임페리얼 칼리지 런던(Imperial College London)에서 기계공학 박사학위를 받았다. 1998년 KAIST에 부임한 이후 기계공학과장과 공과대학장, 코로나대응 과학기술뉴딜사업단장 등을 역임하며 교육·연구와 대학 행정 전반에서 경험을 쌓았다.
국제에너지기구(IEA, International Energy Agency) 지속가능연소 기술협력프로그램(TCP, Technology Collaboration Programme) 의장, 외교부 과학기술외교자문위원회 기후분과위원장, 탄소중립연료기술연구회 회장 등을 맡아 에너지·탄소중립 연구와 국가 과학기술 정책 수립에도 기여했다. 세계자동차공학회(SAE International) 동력부문 최초의 한국인 석학회원(SAE Fellow)으로 선정됐으며, 대통령 표창과 대한민국 국회 공로상 등을 수상했다.
우리 대학은 이번 취임식을 새 총장의 취임을 기념하는 의례를 넘어, 대학의 미래 비전과 실행 전략을 구성원과 국민에게 공유하는 새로운 형식의 소통의 장으로 마련했다. 이를 계기로‘도전하는 KAIST’를 넘어‘혁신의 다음 기준을 만드는 KAIST’로 도약하며, 세계를 선도하는 글로벌 혁신대학을 실현해 나갈 계획이다.
2026.08.10
조회수 8720
-
 배상민 교수팀, 태양만으로 깨끗한 물 만든다...세계 최고 디자인 대상 수상
전기나 연료 없이 태양만으로 깨끗한 식수를 만드는 우리 대학의 디자인이 세계 최고 디자인상을 받았다. 기술적 완성도를 넘어 물 부족과 수질 오염으로 어려움을 겪는 지역 주민들이 스스로 깨끗한 물을 생산하고 관리할 수 있도록 설계한 지속가능한 디자인이라는 점에서 국제적으로 높은 평가를 받았다.
우리 대학은 산업디자인학과 배상민 교수 연구팀이 개발한 태양열 기반 정수·담수화 장치 '솔라스틸 박스(Solarstill Box)'가 세계적 디자인 공모전인 '레드닷 디자인 어워드: 디자인 콘셉트 2026(Red Dot Award: Design Concept 2026)'에서 사회적 임팩트(Social Impact) 부문 대상인 '레드닷: 베스트 오브 더 베스트(Red Dot: Best of the Best)'를 수상했다고 17일 밝혔다.
레드닷 디자인 어워드는 독일 iF 디자인 어워드(iF Design Award), 미국 IDEA(International Design Excellence Awards)와 함께 세계 3대 디자인 어워드로 꼽힌다. 이 가운데 '베스트 오브 더 베스트(Best of the Best)'는 각 부문에서 가장 혁신성과 완성도가 뛰어난 작품에 수여되는 최고의 대상이다.
이번 수상은 단순히 제품의 디자인 우수성을 인정받은 것을 넘어, 디자인이 깨끗한 물 공급이라는 인류 공동의 문제를 해결하고 지속가능한 사회적 가치를 창출할 수 있음을 국제적으로 인정받았다는 점에서 의미가 크다.
솔라스틸 박스는 바닷물이나 염분·오염물질이 포함된 물을 태양열 증류 방식으로 식수로 바꾸는 저비용 정수·담수화 장치다. 해안 지역이나 염분 지대, 오염된 수원에 의존하는 오프그리드(Off-grid, 공공 기반시설에 연결되지 않은) 지역을 위해 개발됐으며, 전기와 연료, 별도의 필터 없이 태양 에너지만으로 깨끗한 물을 생산할 수 있도록 설계됐다.
장치 내부의 계단형 트레이는 물이 증발하는 면적을 넓혀 태양열 증류 효율을 높인다. 증발한 수증기는 투명 커버에 응축되는 과정에서 소금과 중금속, 박테리아 등 오염물질이 자연스럽게 분리돼 깨끗한 물만 수집된다.
또한 솔라스틸 박스는 플라베니어(Plaveneer) 시트 기반의 평면 부품으로 구성돼 플랫팩(Flat-pack) 형태로 생산·운송할 수 있다. 현지에서 약 20분이면 누구나 조립할 수 있으며, 손상된 부품만 교체하면 돼 유지관리 비용도 낮췄다. 일회성 구호물품을 전달하는 방식에서 벗어나 지역 주민이 직접 설치하고 관리할 수 있는 지속가능한 식수 시스템을 구현했다는 점도 특징이다.
솔라스틸 박스는 월드비전(World Vision)과 함께 추진하는 ID+IM 디자인랩(산업디자인학과 배상민 교수 연구실)의 사회공헌 디자인 연구 프로젝트 'SEED Project'의 일환으로 개발됐다. 연구팀은 이번 수상을 계기로 월드비전과 함께 제품 상용화와 현지 보급 모델 구축을 추진하고, 장기적으로는 지역 주민이 직접 제조와 유통, 유지관리에 참여하는 협동조합 기반 운영 모델로 확대해 식수 문제 해결과 지역사회의 지속가능한 발전을 지원할 계획이다.
이번 프로젝트는 물 부족과 수질 오염으로 깨끗한 식수를 확보하기 어려운 저자원 지역의 식수 접근성을 높이는 것을 목표로 했다. 프로젝트에는 배상민 교수를 비롯해 김정우 박사과정, 김민수 석사과정, 한승희 학부생이 디자인 개발에 참여했다.
배상민 교수는 "디자인은 아름다운 제품을 만드는 것을 넘어 사회문제를 해결하고 사람들의 삶을 바꾸는 도구가 될 수 있어야 한다”며 "솔라스틸 박스가 깨끗한 물이 필요한 지역사회에 실질적인 도움이 되고, 주민들이 스스로 운영할 수 있는 지속가능한 식수 시스템으로 확산되기를 기대한다”고 말했다.
한편, 솔라스틸 박스는 오는 10월 열리는 레드닷 디자인 어워드: 디자인 콘셉트 2026 공식 시상식과 전시를 통해 전 세계에 소개될 예정이다.
2026.07.20
조회수 4240
-
 윤국진 교수 연구팀, 세계 최고 권위 컴퓨터비전 학술대회 ECCV 2026에 논문 13편 채택
우리 대학 기계공학과 윤국진 교수 연구팀이 세계적인 컴퓨터 비전 국제학술대회인 ECCV 2026(European Conference on Computer Vision)에서 총 13편의 논문을 채택시키며, 국제적으로 높은 연구 역량을 다시 한번 입증했다.
ECCV는 CVPR, ICCV와 함께 컴퓨터 비전 분야의 3대 학술대회로 꼽히며, 1990년부터 격년으로 개최되어 온 대표적인 국제학술대회이다. 이번 ECCV 2026에는 전 세계에서 총 10,473편의 논문이 제출되었고, 이 가운데 2,883편만이 채택되어 약 27.5%의 채택률을 기록하였다. 이처럼 치열한 경쟁 속에서 단일 연구실이 13편의 논문을 채택시킨 것은 매우 주목할 만한 성과이다.
이번에 채택된 논문들은 자율주행, 공간지능, 생성형 비전, 이벤트 카메라, 비전-언어 학습, 데이터셋 증류 등 컴퓨터 비전 분야의 주요 연구 흐름을 폭넓게 아우르고 있다. 특히 자율주행 분야에서는 차량이 주변 환경을 이해하고, 인프라와 협력하며, 예측과 계획을 통합해 보다 안전하고 지능적인 주행을 수행하기 위한 연구들이 포함되었다. 또한 악천후, 센서 불확실성, 데이터 부족 등 실제 도로 환경에서 발생할 수 있는 문제를 해결하기 위한 센서 융합 및 주행 장면 생성 연구도 함께 발표되었다.
공간지능과 생성형 비전 분야에서는 영상으로부터 3차원 및 4차원 장면을 이해하고 복원하며, 새로운 시점을 생성하거나 장면의 움직임과 외형을 편집하는 연구들이 포함되었다. 이는 자율주행, 로보틱스, 가상환경 생성 등 다양한 실제 응용 분야로 확장될 수 있는 핵심 기술이다.
이와 함께 이벤트 카메라 기반 고속 시각 인식, 대규모 언어 모델을 활용한 인간 움직임 예측, 비전-언어 모델 기반 의미 이해, 데이터셋 증류와 지속적 테스트 시간 적응 등 차세대 비전 AI 모델의 성능과 활용성을 높이기 위한 연구들도 함께 다루었다. 이번 성과는 윤국진 교수 연구팀이 자율주행과 로보틱스에 필요한 실제 지능 시스템부터 3차원 공간지능, 생성형 비전, 비전-언어 모델에 이르기까지 폭넓은 연구를 활발히 수행하고 있음을 보여준다.
윤국진 교수 연구팀은 지난해 ICCV 2025에서 12편, 올해 CVPR 2026에서 10편의 논문을 발표한 데 이어, 이번 ECCV 2026에서도 13편의 논문을 채택시키며 컴퓨터 비전 분야에서 세계적으로도 보기 드문 연구 성과를 이어가고 있다. CVPR, ICCV, ECCV는 컴퓨터 비전 분야를 대표하는 최상위 국제학술대회로, 이들 학회에서 매년 두 자릿수 논문을 연속적으로 발표하는 것은 국제적으로도 매우 이례적인 성과이다. 이번 결과는 윤국진 교수 연구팀이 자율주행, 로보틱스, 공간지능, 생성형 비전, 비전-언어 모델 등 주요 연구 분야에서 세계적 수준의 경쟁력을 갖추고 있음을 보여준다. 연구팀은 앞으로도 실제 환경에서 활용 가능한 시각지능 기술과 차세대 인공지능 모델을 중심으로 기존 기술의 한계를 넓히는 도전적인 연구를 지속할 계획이다.
한편, ECCV 2026은 오는 9월 8일부터 12일까지 스웨덴 말뫼에서 개최될 예정이다.
2026.07.07
조회수 3319
-
 명현 교수팀, 세계 최고 권위 로보틱스·컴퓨터비전 국제챌린지 나란히 우승
세계 최고 권위의 로보틱스와 컴퓨터비전 학술대회에서 열린 국제 챌린지에서 우리 대학 연구팀이 잇달아 정상에 올랐다.
우리 대학은 전기및전자공학부 명현 교수 연구실 소속 ACDC-K팀과 Curaytor팀이 세계 최고 권위의 국제 로봇 및 자동화 학술대회(ICRA 2026, IEEE International Conference on Robotics and Automation)와 컴퓨터비전 및 패턴 인식 학술대회(CVPR 2026, IEEE/CVF Conference on Computer Vision and Pattern Recognition)의 워크숍 국제 챌린지에서 각각 1위를 차지했다고 19일 밝혔다.
같은 연구실 소속 두 연구팀이 서로 다른 분야의 세계적 챌린지에서 연이어 우승하며 KAIST의 공간인지(주변 환경을 인식하고 위치를 파악하는 기술) 기술 경쟁력을 입증했다.
ACDC-K팀은 지난 6월 1일부터 5일까지 오스트리아 비엔나에서 열린 ICRA 2026의 OCRAIM 워크숍(Open Challenges in Robotics for Asset Inspection Workshop)에서 개최된 ‘힐티×트림블 SLAM 챌린지 2026(Hilti×Trimble SLAM Challenge 2026)’의 동시 위치추정 및 지도작성(SLAM, Simultaneous Localization and Mapping) 부문에서 60여 개 출전팀 가운데 1위를 차지했다.
힐티(Hilti), 트림블(Trimble), 영국 옥스퍼드대학교가 공동 주관한 이번 챌린지는 실제 건설 현장에서 수집된 센서 데이터를 활용해 로봇의 위치를 추정하고 주변 환경 지도를 생성하는 성능을 평가하는 국제 대회로 올해 4회째다. 특히 시야가 겹치지 않는 전방·후방 어안 카메라 구성, 질감 정보가 부족한 저텍스처(low-texture) 실내 환경, 급격한 카메라 움직임 등 실제 건설 현장에서 발생하는 다양한 문제를 해결하는 것이 주요 과제로 제시됐다.
ACDC-K팀은 전방·후방 어안 카메라와 관성 센서(IMU, 가속도·각속도 등을 측정하는 센서) 데이터를 융합하고, 영상 속 특징점(feature point)과 특징선(feature line) 정보를 활용한 독자적인 비전-관성 SLAM(카메라 영상과 관성 센서 정보를 함께 활용하는 위치추정 기술)을 개발했다. 또한 환경 변화에 따라 적응적으로 제약 및 보정 모델을 적용해 복잡한 건설 환경에서도 안정적인 위치 추정과 지도 작성 성능을 구현하며 최고 성적을 거뒀다.
이어 Curaytor팀은 6월 3일부터 7일까지 미국 덴버에서 열린 CVPR 2026의 CV4AEC 워크숍(Computer Vision for the Built World Workshop)에서 개최된 ‘NSS 챌린지 2026(Nothing Stands Still Challenge 2026)’에서 8개 출전팀 가운데 1위를 차지했다.
미국 스탠퍼드대학교, 스위스 취리히 연방공과대학교(ETH Zurich), 미국 오리건주립대학교가 공동 주관한 NSS 챌린지는 시간에 따라 변화하는 건설·산업 환경에서의 3차원 포인트 클라우드(Point Cloud, 공간을 점들의 집합으로 표현한 3차원 데이터) 정합(registration, 서로 다른 시점에서 획득한 데이터를 동일한 좌표계로 맞추는 과정) 기술을 평가하는 국제 챌린지로 올해 3회째다.
Curaytor팀은 서로 다른 시간과 공간에서 수집된 다수의 라이다(LiDAR, 레이저를 이용해 주변 환경의 거리와 형상을 측정하는 센서) 스캔 데이터를 정합하는 독자적인 다중 정합 기술을 개발했다. 특징점 요약 및 대응점 추정, 이상치(outlier)에 강인한 전역 정합, 정합 신뢰도 판단, 변화 감지 기반 결과 정제 기술을 통합해 구조 변화와 동적 객체가 존재하는 환경에서도 안정적인 정합 성능을 달성하며 최고 성능을 입증했다.
명현 교수는 “이번 성과는 실제 건설·산업 환경과 같이 복잡하고 변화가 많은 상황에서도 우리 연구실의 비전·관성 기반 SLAM 기술과 3차원 라이다 정합 기술의 우수성을 입증한 결과”라며 “학생들이 세계적 연구진과 경쟁하는 국제 챌린지에서 최고 성능을 기록했다는 점에서 의미가 크다”고 말했다.
한편 명현 교수 연구실은 힐티 SLAM 챌린지에서 2023년 라이다 부문 전체 1위와 비전 부문 학계 1위를 기록한 바 있으며, NSS 챌린지에서는 2025년에 이어 2026년에도 우승을 차지해 2년 연속 정상에 올랐다. 이를 통해 로보틱스와 컴퓨터비전 분야를 아우르는 공간인지 기술 연구 역량을 국제적으로 인정받고 있다.
2026.06.19
조회수 3731
-
 AI대학 비전선포식 개최..글로벌 AI 융합인재 양성 비전 제시
우리 대학은 1일 오전 10시 KAIST 학술문화관(E9) 5층 정근모컨퍼런스홀에서 ‘KAIST AI대학 비전선포식’을 개최했다.
이번 행사는 AI 시대를 선도할 핵심 인재 양성과 교육·연구 혁신, 산업 협력, 책임 있는 AI 생태계 구축을 위한 비전과 추진 방향을 대내외에 공유하기 위해 마련됐다.
KAIST AI대학은 인공지능을 단순한 활용 도구가 아닌 과학기술, 산업, 교육, 사회 전반의 변화를 이끄는 새로운 지식 생산의 기반으로 보고 있다. 이에 따라 AI 핵심 기술을 선도할 연구 인재와 다양한 분야에서 AI를 창의적으로 활용할 융합 인재를 함께 양성하고, 모델·알고리즘·시스템·인프라·도메인 융합은 물론 미래 사회 설계와 책임 있는 AI까지 포괄하는 교육·연구 체계를 구축해 나갈 계획이다.
비전선포식은 이광형 KAIST 총장의 환영사로 시작됐다. 이어 배경훈 부총리 겸 과학기술정보통신부 장관이 기조강연을 통해 AI 시대 핵심 인재 양성과 교육 혁신 방향을 제시했다. 본 세션에서는 윤국진 KAIST AI대학장이 ‘KAIST AI대학의 비전과 혁신 방향’을 주제로 AI대학의 중장기 비전과 주요 추진 전략을 발표했다.
특히 이번 행사에서는 ‘KAIST AI대학 자문단(KAIST College of AI Advisory Board)’ 위촉식도 함께 진행됐다. 자문단은 KAIST AI대학의 교육·연구·산업 협력·글로벌 협력·책임 있는 AI 구현 등을 위한 전략적 자문 역할을 맡게 된다.
해외 자문위원으로는 세계적인 AI 석학인 요슈아 벤지오(Yoshua Bengio) 몬트리올대 교수와 조경현 뉴욕대 교수가 참여했으며, 국내에서는 한국과학기술연구원(KIST)을 비롯해 (가나다 순) 네이버클라우드, 루닛, 리벨리온, 삼성전자, SK텔레콤, 업스테이지, NC AI, 인애이블퓨전, 크래프톤, 현대자동차·포티투닷 등 국내 주요 AI·ICT 기업 및 연구기관 관계자들이 참여했다.
이와 함께 ‘AI 시대의 새로운 교육·연구 문법’을 주제로 한 ‘KAIST AI 혁신 특별 세션’도 진행됐다. KAIST AI대학은 학생을 단순한 교육 수혜자가 아닌 미래 학습 방식과 연구 문화를 함께 설계하는 주체로 바라보고 있다. 이에 따라 학부생 대표들이 직접 발제자로 나서 대학 교육의 새로운 가능성을 제안했으며, 이어 AI대학장과 자문위원, 학생들이 함께 참여하는 패널 토론이 진행됐다.
윤국진 KAIST AI대학장은 “KAIST AI대학은 단순히 AI 기술을 가르치는 조직이 아니라 AI와 함께 인간의 지적 역량을 확장하고 새로운 지식과 미래를 설계하는 교육·연구 플랫폼이 되고자 한다”며 “이번 비전선포식을 계기로 세계적 수준의 AI 인재 양성, 도전적 연구, 산업 및 사회 문제 해결, 책임 있는 AI 생태계 구축을 이끄는 거점으로 성장해 나가겠다”고 밝혔다.
이광형 KAIST 총장은 “AI는 이제 특정 분야의 기술을 넘어 과학기술과 산업, 사회 전반의 변화를 이끄는 핵심 동력이 되고 있다”며 “KAIST AI대학이 대한민국 AI 인재 양성과 연구 혁신을 선도하고 세계와 협력하는 열린 플랫폼으로 성장할 수 있도록 적극 지원해 나가겠다”고 말했다.
배경훈 부총리는 “AI가 생성의 단계를 넘어 실행의 단계로 넘어가는 대전환의 시기에 선제적으로 대응하기 위해서는 AI 인재에 대한 투자가 가장 시급하다”면서, “교육 수요자인 학생들과의 활발한 소통을 통해 대한민국의 차별화된 AI 교육 시스템을 구축해 나가겠다”고 밝혔다.
2026.06.01
조회수 2090
-
 영상 속 1등이 어디죠? ‘딱 그 순간’을 찾아내는 AI 기술 세계 1위
‘카메라가 다른 곳을 비추는 사이 사라진 물체는 무엇 인가요?’라는 복잡한 질문이 나오면 AI는 많은 경우 영상 속 실제 상황을 보고 판단하는 것이 아니라, 언어 패턴에 의존해 ‘그럴듯한 답’을 추측하는 문제가 있다. 우리 대학 연구진은 이 한계를 해결하기 위해 영상 속 ‘딱 중요한 순간(Trigger moment)’을 AI가 스스로 찾아내도록 하는 기술을 개발했고, 이 기술로 국제 AI 대회에서 우수성을 입증했다.
우리 대학은 전산학부 윤성의 교수 연구팀이 이화여대 노준혁 교수 연구팀과 공동 연구를 통해, 세계적 권위의 컴퓨터 비전 학회 ICCV 2025에서 열린 Perception Test Challenge의 영상 근거 기반 질의응답(Grounded Video Question Answering) 트랙에서 1위를 차지했다고 28일 밝혔다.
이번 ICCV 2025에서 열린 인지 테스트 대회(Perception Test Challenge)는 구글 딥마인드(Google DeepMind)가 주관하여 총 상금 50,000 유로(한화 약 8,300만원)가 걸린 대회로, 영상·음성·텍스트 등 다양한 데이터를 종합적으로 이해하는 멀티모달 AI의 인지 및 추론 능력을 평가한다. 특히 언어 중심 편향을 벗어나 실제 영상 근거를 바탕으로 판단하는 능력이 핵심 평가 요소다.
우리 대학 연구팀은 영상 전체를 무작정 분석하는 기존 방식과 달리, AI가 정답을 위해 꼭 필요한 핵심 장면(Trigger moment)을 먼저 찾아내도록 만드는 새로운 기술을 개발했다. 쉽게 말하면, “이 질문에 답하려면 이 장면이 결정적이야!”를 AI가 스스로 찾아내도록 설계한 기술이다.
이 프레임워크를 연구팀은 CORTEX(Chain-of-Reasoning for Trigger Moment Extraction)라고 부른다.
연구팀의 시스템은 서로 다른 기능을 수행하는 세 모델이 순차적으로 작동하는 3단계 구조로 구성된다. 먼저 추론 AI(Gemini 2.5 Pro)가 질문에 답하기 위해 어느 순간을 봐야 하는지 사고하고 딱 그 순간(Trigger moment) 후보를 찾는다. 다음으로 객체 위치 찾기 모델(Grounding 모델, Molmo-7B)이 해당 순간 화면 속 사람·차·사물의 정확한 위치(좌표)를 파악한다. 마지막으로 추적 모델(Tracking 모델, SAM2)이 선택된 한 장면을 기준으로 앞뒤 시간대의 객체 움직임을 정밀하게 추적해 오류를 줄인다.
즉, ‘핵심 장면 한 컷을 정확히 찍고, 그 장면을 중심으로 정답 근거를 추적하는 방식’덕분에 영상 초반 오판이나 가려짐 같은 문제도 크게 줄었다.
총 23개 팀이 참여한 영상 근거 기반 질의응답(Grounded VideoQA) 트랙에서 KAIST팀 SGVR Lab(Scalable Graphics, Vision & Robotics Lab)은 ‘고차 추적 정확도(HOTA, Higher Order Tracking Accuracy)’지표에서 0.4968점을 기록하며 2등 미국 콜럼비아대의 0.4304점을 압도적인 점수 차로 상회하며 1위를 차지했다. 이는 전년도 우승 기록 0.2704점보다도 약 두 배에 가까운 성과다.
이 기술은 실생활에서도 넓게 쓰일 수 있다. 자율주행차는 사고 위험이 있는 순간을 정확히 보고, 로봇은 주변 상황을 더 똑똑하게 이해한다. 또 보안·감시 시스템은 중요한 장면을 빠르게 찾아내고, 미디어 분석에서는 사람이나 사물의 행동을 시간 순서대로 정확히 추적할 수 있다.
즉, AI가 “영상 속 실제 근거”를 보고 판단할 수 있도록 만드는 핵심 기술이다. 특히 영상 속 객체가 시간에 따라 어떻게 행동하는지 정확히 짚어내는 능력은 향후 AI의 실제 현장 적용을 크게 확장할 것으로 기대된다.
이번 연구는 ICCV 2025, the 3rd Perception Test Challenge 학회에서 10월 19일자 발표하였다.
이 성과는 과학기술정보통신부 기초연구사업 중견연구와 SW스타랩 사업 ‘오픈 월드 로봇 서비스를 위한 불특정 환경 인지·행동·상호작용 알고리즘 개발’ 및 AGI 사업 ‘체화형 AGI를 위한 현실 세계 구축과 인지 에이전트 기반 이원 역량 접근법’ 과제의 지원을 받아 수행되었다.
2025.11.28
조회수 6395
-
 웨어러블 로봇 디자인 '2025 레드닷 어워드 최우수상' 수상
우리 대학 산업디자인과 박현준 교수 연구팀인 ‘무브랩(Move Lab)’이 차세대 웨어러블 로봇 디자인 ‘엔젤로보틱스 WSF1 비전 콘셉트(VISION Concept)’로 세계적 권위를 자랑하는 ‘2025 레드닷 디자인 어워드(Red dot Design Award)’에서 디자인 콘셉트-프로페셔널(Design Concept-Professional) 부문 ‘베스트 오브 더 베스트(Best of the Best)’를 수상했다고 8일 밝혔다.
독일의 ‘레드닷 디자인 어워드’는 세계에서 가장 잘 알려진 디자인 공모전 중 하나로, 독일 iF 디자인 어워드, 미국 IDEA와 함께 세계 3대 디자인 어워드로 꼽힌다. ‘베스트 오브 더 베스트(Best of the Best)’상은 해당 부문에서 최고의 디자인에 수여되는 상으로, 레드닷 어워드 전체 수상작 중에서도 극히 일부의 최상위(상위 1% 이내) 디자인에만 주어지는 상이다.
박현준 교수팀은 2024년 사이배슬론 금메달, 2025 iF 디자인 어워드를 수상한 ‘워크온슈트F1 프로토타입’의 사용자 친화형으로 후속 개발한 작품으로, 이번 2025 레드닷 디자인 어워드에서 최우수상에 해당하는 ‘베스트 오브 더 베스트’를 수상하는 영예를 안았다.
이번 수상작은 우리 대학 기계공학과 공경철 교수가 창업한 ㈜엔젤로보틱스와의 산학협력 결과물로, 하지마비가 있는 장애인이 일상적인 사용 환경에서 사용할 수 있는 차세대 웨어러블 로봇(초개인형 이동수단)의 모습을 제안한 콘셉트 디자인이다.
연구팀은 ㈜엔젤로보틱스의 고도화된 엔지니어링 플랫폼을 직관적이고 감성적인 사용자 중심 경험으로 전환하는 데 집중했으며, 기능성과 심미성, 그리고 사회적 포용성을 동시에 갖춘 디자인 솔루션을 구현했다.
WSF1 비전 콘셉트는 기계공학과 공경철 교수의 연구실 엑소랩(Exo Lab)에서 구현한 혁신적인 기능들인 ▲로봇이 사용자를 스스로 찾아가는 자율 접근 기능 ▲사용자가 앉은 자리에서 혼자 장착할 수 있도록 설계된 프론트 로딩 메커니즘 ▲12개의 강력한 토크 액추에이터와 최신 제어 알고리즘을 통해 구현된 다방향 보행 기능 ▲AI 비전 기술을 포함하고 있다. 이와 함께 내비게이션과 전 방향 시야를 제공하는 다중 시각 디스플레이 시스템을 통해 사용자에게 더욱 안전하고 편리한 이동 경험을 제공한다.
강인하면서도 유려한 실루엣은 기존 웨어러블 로봇에서 볼 수 없던 비례와 면, 디테일의 완성도를 추구한 디자인 과정을 통해 이뤄졌다. 특별히 로봇의 힙 조인트부터 허벅지 전체를 감싸는 패브릭 소재 커버는 패셔너블한 운동복처럼 착용자의 자존감과 개성을 존중하는 스타일 요소이자 착용자가 심리적으로 안전하게 로봇과 교감하고 일반인들과 어우러질 수 있는 장치로, 기능과 형태가 조화된 착용형 로봇의 새로운 미학을 제시하고 있다.
산업디자인학과 박현준 교수는 이번 수상에 대해 “기술과 심미성, 인간 중심 혁신을 통해 고도의 기술 솔루션을 사용자에게 쉽고, 즐겁고 멋진 경험으로 풀어내는 데 집중하고 있다”라며, “이번 WSF1 비전 콘셉트는 ‘기술로 인간의 능력을 재창조한다'는 ㈜엔젤로보틱스의 비전을 바탕으로 기존 웨어러블 로봇의 틀에서 벗어나 사용자의 삶에 존엄성과 독립성, 새로운 스타일을 더하는 디자인 경험을 전달하고자 했다”라고 소감을 밝혔다.
한편, WSF1 비전 컨셉의 실물 모형은 오는 8월 30일부터 11월 2일까지 ‘포용지덕(包容之德)’을 주제로, 디자인 언어를 통한 포용성 있는 미래 사회 디자인의 역할을 선보이는 2025 광주디자인비엔날레 미래관에서 공개될 예정이다.
※관련 무브랩 디자인 등 참고사이트: www.movelab.design, www.instagram.com/movelab.design
2025.08.08
조회수 7086
-
 기계공학과 윤국진 교수 연구팀, 세계 최고 권위 컴퓨터비전 국제학술대회 ICCV 2025에 논문 12편 채택
우리 대학 기계공학과 윤국진 교수 연구팀의 논문 12편이 세계 최고 권위 컴퓨터비전 국제 학술 대회 중 하나인 IEEE/CVF International Conference on Computer Vision 2025(ICCV 2025)에 채택되어, 연구팀의 독보적인 연구 역량을 다시 한번 국제적으로 인정받았다.
ICCV는 CVPR, ECCV와 함께 컴퓨터비전 및 인공지능 분야에서 가장 영향력 있는 국제 학술대회 중 하나로, 1987년부터 격년으로 개최되어 왔다. 이번 ICCV 2025에는 총 11,152편의 논문이 제출되었고, 이 중 2,698편이 채택되어 약 24.19%의 낮은 채택률을 기록하였다. 학술대회에 제출할 수 있는 논문 편수에 대한 제한이 있음에도 불구하고 단일 연구실에서 12편의 논문이 동시 채택되는 것은 매우 드문 성과다.
윤국진 교수 연구팀은 학습 기반의 시각 지능 구현을 목표로 연구를 진행하고 있으며, 이번에 발표된 12편의 논문들은 3D 객체 탐지 및 재구성, 동작 예측 및 계획, 악천후나 모션 블러와 같은 극한 환경에서의 영상 인식 및 개선, 테스트 시점 적응 및 멀티태스크 학습, 4D 맵을 활용한 재구성과 같은 컴퓨터비전 분야의 핵심 주제들에 대한 논문들이다.
특히 연구팀은 지난해 CVPR 2024와 ECCV 2024에서도 각각 9편과 12편의 논문을 발표하여 학계의 주목을 받은 바 있는데, 이번 ICCV 2025에서의 성과를 통해 전 세계 컴퓨터 비전 분야의 선두 연구실로서 입지를 더욱 확고히 했다. 연구팀은 앞으로도 도전적인 연구를 이어가며 학문적·기술적 한계를 확장해 나갈 계획이다.
ICCV 2025는 오는 10월 19일부터 23일까지 미국 하와이 호놀룰루에서 개최될 예정이다.
2025.06.30
조회수 8798
-
 비전관 내 ‘과학기술인 전당’ 신설, 근현대 과학자 업적 조명
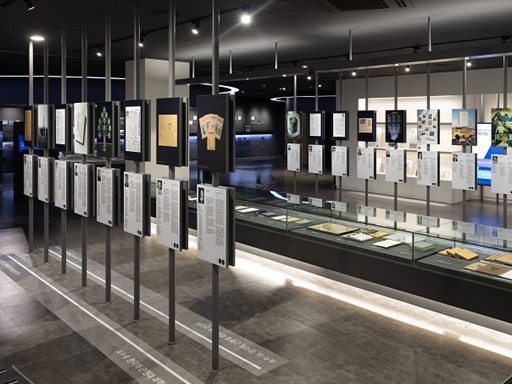
우리 대학 대전 본원에 위치한 ‘KAIST 비전관’의 기존 전시 공간 일부를 ‘KAIST 과학기술인 전당’으로 새롭게 개편하여 일반에 공개한다.
2018년 3월 학술문화관 1층에 개관한 KAIST 비전관은 KAIST의 설립 배경부터 현재에 이르기까지 주요 역사와 연구 성과를 전시해 온 역사 전시관이다. 특히, 1970년 미국국제개발처(USAID)의 실사를 통해 작성된 ‘한국과학원 설립에 관한 조사보고서(일명 터만 보고서)’를 비롯해 KAIST 설립의 근간이 된 다양한 자료들이 전시되어 있다.
이번 전시 개편을 통해 비전관은 KAIST의 발자취뿐만 아니라, 한국 과학기술계 전반에서 의미 있는 업적을 이룬 주요 과학자들까지 함께 조명하는 공간으로 확대되었다.
새롭게 단장된 ‘KAIST 과학기술인 전당’은 두 개의 주요 섹션으로 구성된다. 첫 번째 섹션은 일제강점기 등 열악한 정치·사회적 환경 속에서도 연구에 매진했던 근현대 과학자들을 소개하며, 두 번째 섹션은 이러한 선배 과학자들의 노력을 기반으로 KAIST 소속 연구진들이 이룩한 연구 성과와 국제 협력 사례를 중심으로 전시된다.
전시 개편 자문을 맡은 김근배 전북대학교 과학학과 교수는 “그동안 근현대 과학사와 과학사회사 연구에 쏟아온 노력이 이번 KAIST 비전관 전시개편에 미력하게나마 도움이 되어 기쁘다”고 소감을 밝혔다.
전시 공간의 기획과 운영을 총괄한 손승목 KAIST 예술융합센터 팀장은 “이번 전시는 대한민국 과학사를 사람 중심의 서사로 풀어낸 특별한 구성으로, 과학계 선배들의 삶과 비전을 통해 관람객들이 깊은 영감을 얻기를 기대한다”고 말했다.
이광형 KAIST 총장은 “높이 자란 나무일수록 그 뿌리가 깊듯, KAIST가 추구하는 이상과 성취의 뒤에는 과학계 선배들의 헌신이 자리하고 있다”며 “그 뜻을 기리고 후학들에게 전하고자 과학기술인 전당을 새롭게 조성했다”고 밝혔다.
비전관은 평일 오전 10시부터 오후 5시까지 운영되며, KAIST 구성원은 물론 일반인에게도 무료로 개방된다. 이번에 조성된 ‘KAIST 과학기술인 전당’에는 선배 과학자들의 연구 노트, 기록 사진, 학위기, 신문 기사, 육필 원고 등이 실물로 전시되어 있으며, 2일 오전 개막식을 마친 후 같은 날 오후부터 일반 관람이 가능하다. 보다 자세한 정보는 비전관 공식 웹사이트에서 확인할 수 있다.
※ 관련 동영상 https://youtu.be/TlC93xMRfxU?si=3Lf0fzcWU3q1spKf
2025.06.02
조회수 3420
-
 2024년 하반기 KAIST 총장자문위원회 개최
우리 대학이 6일 오전 서울캠퍼스 석림관에서 '2024년 하반기 총장자문위원회(KAIST President’s Advisory Council)'를 개최했다.
'KAIST 총장자문위원회'는 국내외 산·학·연 최고 전문가와 리더를 초빙하며, 우리 대학의 비전 실현과 발전을 위한 정책적 자문을 얻기 위해 2006년 시작됐다.
지난 3월에 이어 두 번째로 개최된 이번 회의는 자문위원과 교내 주요 보직자 등 총 26명이 참석했으며, 이광형 총장의 발표를 통해 우리 대학의 비전과 성과를 공유하고 미래 50년을 위한 정책적 자문과 전략을 논의했다. 이광형 총장은 "이번 총장자문위원회는 KAIST 내부의 시선이 아닌 자문위원들을 통한 외부의 시선으로 그동안의 성과를 평가하고 조언을 듣는 귀중한 자리였다"라며, "앞으로도 우리 대학 발전을 위해 자문위원들뿐만 아니라 국내외 유수 기관들과 협력 관계를 확대하고 발전시키기 위해 지속적으로 노력하겠다"라고 밝혔다.
2024.09.06
조회수 9935
-
 윤국진 교수 연구팀, ECCV 2024에 논문 12편 채택
우리 대학 기계공학과 윤국진 교수 연구팀의 논문 12편이 세계 최고 권위 컴퓨터비전 국제학술대회 중 하나인 ECCV 2024 (European Conference on Computer Vision)에 채택되어, 컴퓨터 비전 분야 세계 최고의 연구 역량을 다시 한번 인정받았다. CVPR, ICCV와 함께 컴퓨터 비전 분야 뿐 아니라 전체 인공지능 분야에서도 세계 최고 권위 학술대회로 꼽히는 ECCV는 1990년부터 격년으로 개최되는 학술대회로, Google Scholar 기준 H5-색인 206을 기록하고 있으며, 공학 및 컴퓨터과학 (Engineering & Computer Science)전분야에서 최고 수준의 국제 학술대회 중 하나이다. 이번 ECCV 2024에는 총 8,585개의 논문들이 제출되었고 그 중 2,395개의 논문이 채택되어 약 27.9%의 낮은 채택률을 기록하였다. 단일 연구실에서 12편의 논문이 채택된 것은 극히 이례적인 경우다.
윤국진 교수 연구팀의 논문 12편은 학습 기반의 시각 지능 구현을 연구 논문들로, 가상 시점 합성, 약지도 의미론적 분할, 비디오 품질 개선, 3차원 의미론적 분할, 3차원 객체 인식, 점구름 완성, 이벤트 카메라 기반 낮과 밤 상태 전이, 이벤트 카메라 기반 스테레오 정합, 적대적 공격과 같은 컴퓨터비전 분야의 핵심 주제들에 대한 논문들이다. 특히, 양훈민 박사과정과 정종오 박사과정의 논문 “Prompt-Driven Contrastive Learning for Transferable Adversarial Attacks”은 전체 논문 중 상위 2.3%에 해당하는 구두 발표 논문으로 선정됐다.
앞서 윤국진 교수 연구팀은 올해 6월 개최된 CVPR 2024에도 9편의 논문을 발표한 바 있는데, 이번 ECCV 2024에도 12편의 논문을 발표하게 되어, 컴퓨터 비전 분야에서 세계 최고의 연구 역량을 가진 연구실로 인정받고 있다. 연구팀은 지속적으로 컴퓨터 비전 분야에서 좋은 연구 성과를 달성하고 있기에 앞으로도 도전적인 연구를 계속해 나가며 연구를 진행하겠다는 포부를 밝혔다. ECCV 2024는 2024년 9월 29일부터 10월 4일까지 이탈리아 밀라노의 Mico Milano에서 개최될 예정이다.
2024.08.29
조회수 12009
-
 차세대 새로운 패러다임 동영상 인식기술 개발
챗GPT와 같은 거대 언어 모델의 근간이 되는 트랜스포머로 구축된 기존 비디오 모델보다 8배 낮은 연산량과 4배 낮은 메모리 사용량으로도 높은 정확도를 기록했으며, 추론 속도 또한 기존 트랜스포머 기반 모델 대비 4배의 매우 빠른 속도를 달성한 동영상 인식기술이 우리 연구진에 의해 개발됐다.
우리 대학 전기및전자공학부 김창익 교수 연구팀이 초고효율 동영상 인식 모델 ‘비디오맘바(VideoMamba)’를 개발했다고 23일 밝혔다.
비디오맘바는 기존 트랜스포머 기반 모델들이 가지고 있는 높은 계산 복잡성을 해결하기 위해 설계된 새로운 동영상 인식 모델이다. 기존의 트랜스포머 기반 모델들은 셀프-어텐션(self-attention)이라는 메커니즘에 의존해 계산 복잡도가 제곱으로 증가하는 문제를 가지고 있었다.
김창익 교수 연구팀의 비디오맘바는 선택적 상태 공간 모델(Selective State Space Model, Selective SSM)* 메커니즘을 활용해 선형 복잡도**로 효율적인 처리가 가능하다. 이를 통해 비디오맘바는 동영상의 시공간적 정보를 효과적으로 포착해 긴 종속성을 가진 동영상 데이터도 효율적으로 처리할 수 있다.
*선택적 상태 공간 모델(Selective SSM): 입력에 따라 동적으로 매개변수를 조정하여 시퀀스 데이터의 문맥을 더 잘 이해하는 상태 공간 모델
**선형 복잡도:입력 데이터의 크기에 비례하여 계산량이 증가하는 알고리즘 복잡도
김창익 교수 연구팀은 동영상 인식 모델의 효율성을 극대화하기 위해 비디오맘바에 1차원 데이터 처리에 국한된 기존 선택적 상태 공간 메커니즘을 3차원 시공간 데이터 분석이 가능하도록 고도화한 시공간적 전방 및 후방 선택적 상태 공간 모델(spatio-temporal forward and backward SSM)을 도입했다. 이 모델은 순서가 없는 공간 정보와 순차적인 시간 정보를 효과적으로 통합해 인식 성능을 향상한다. 연구팀은 다양한 동영상 인식 벤치마크에서 비디오맘바의 성능을 검증했다.
연구팀이 개발한 비디오맘바는 영상 분석이 필요한 다양한 응용 분야에서 효율적이고 실용적인 솔루션을 제공할 수 있다. 예를 들어, 자율주행에서는 주행 영상을 분석해 도로 상황을 정확하게 파악하고, 보행자와 장애물을 실시간으로 인식해 사고를 예방할 수 있다. 의료 분야에서는 수술 영상을 분석해 환자의 상태를 실시간으로 모니터링하고 긴급 상황 발생 시 신속히 대처할 수 있다. 스포츠 분야에서는 경기 중 선수들의 움직임과 전술을 분석해 전략을 개선하고, 훈련 중 피로도나 부상 가능성을 실시간으로 감지해 예방할 수 있다.
연구를 주도한 김창익 교수는 “비디오맘바의 빠른 처리 속도와 낮은 메모리 사용량, 그리고 뛰어난 성능은 우리 생활에서의 다양한 동영상 활용 분야에 큰 장점을 제공할 것이다”고 연구의 의의를 설명했다.
이번 연구에는 전기및전자공학부 박진영 석박사통합과정, 김희선 박사과정, 고강욱 박사과정이 공동 제1 저자, 김민범 박사과정이 공동 저자, 그리고 전기및전자공학부 김창익 교수가 교신 저자로 참여했다. 연구 결과는 올해 9월 이탈리아 밀라노에서 열리는 컴퓨터 비전 분야 최우수 국제 학회 중 하나인 ‘European Conference on Computer Vision(ECCV) 2024’에서 발표될 예정이다. (논문명: VideoMamba: Spatio-Temporal Selective State Space Model)
한편, 이번 연구는 정부(과학기술정보통신부)의 재원으로 정보통신기획평가원의 지원을 받아 수행됐다. (No. 2020-0-00153, 기계학습 모델 보안 역기능 취약점 자동 탐지 및 방어 기술 개발)
2024.07.23
조회수 12253