인물
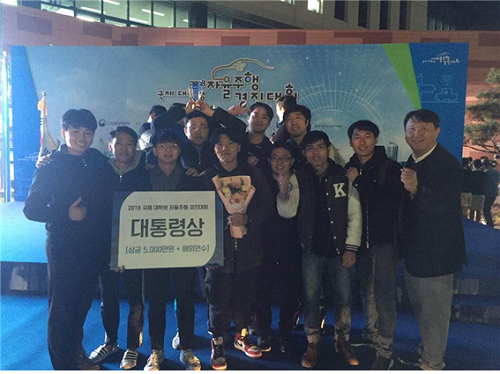
〈 우승을 차지한 KAT 팀 〉
우리 대학 조천식녹색교통대학원 공승현 교수 연구팀으로 구성된 KAT(Kaist Autonomous Technologies) 팀(이병관 팀장, 심영보, 최충재, 성기호, 김민준, 이남형, 조상재, 김보성, 운봉영, 김태선, 백승호 팀원)이 ‘2018 국제대학생자율주행경진대회’에서 우승을 차지했다.
산업통상자원부가 주최한 이번 대회는 지난 2일 대구 수성알파시티의 실제 도로에서 진행됐다. 대통령상을 수상한 KAT 팀은 5천만 원의 상금과 해외연수 혜택을 받는다.
올해부터 대통령배로 격상된 이번 대회는 수성알파시티 내 실제 도로 상에서 실제 도로 환경에 적응된 자율주행기술과 자동차 통신(V2X) 기술이 모두 활용된 CAV(Connected Autonomous Vehicles)를 통해 경쟁을 진행했다.
이번 대회에 참가한 자동차는 양방향 일반적인 도로 뿐 아니라 GPS가 동작하지 않는 터널 내 양방향 1차선 도로를 통과하는 정밀항법 기술을 갖춰야 했다. 또한 대회가 진행된 오후 5시 이후에는 주행 도로 맞은편에서 비치는 역광에도 강건한 카메라 기반 인식 기술도 구비돼야 했다.
이번 대회의 경쟁 방식은 대회 지역 전체에 흩어져 시시각각 변하는 가상의 승객(택배)들의 현재 위치와 행선지 그리고 주행 거리 및 난이도에 따른 서비스 수익을 모든 자율주행자동차들에게 V2X를 통해 알려주고 자동차들이 각자 승객을 선택해 먼저 태우고 행선지까지 데려다 주면 점수를 얻는 방식이다.
반대로 차선이나 교통신호를 위반할 시 감점이 발생하고 특히 기술적 미숙함으로 자율주행을 멈추고 운전석에 앉은 참여자가 주행에 조금이라도 개입하면 큰 감점을 받게 된다.
KAT팀의 심영보 연구원은 “손님을 선택하는 알고리즘과 자율주행의 기술적 우위가 실제 경선에서 우수한 점수를 얻게 된 것 같다”고 말했다.
이번 대회는 실제 도로에서 경쟁하는 최초의 국제대회로 국내 단일팀 4팀과 중국 칭화 대학교, 일본 와세다 대학교 등 외국대학 팀과 연합한 5개 팀 등 총 9개 팀이 출전했다. KAT팀은 기술교류 차원에서 중국의 칭화 대학교와 연합팀으로 출전했다.
공 교수는 “혼잡한 도로 교통 상황에서도 유연하게 주행하는 자율주행자동차까지는 아직도 기술적 어려움이 많이 남아있다”며 “그러한 높은 완성도의 기술까지 KAT팀의 자율주행기술 연구를 지속할 계획이다”고 말했다.
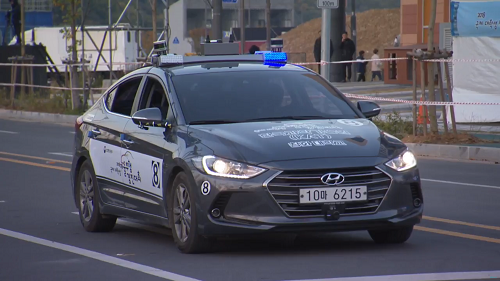
〈 대회에서 신호를 기다리고 있는 KAT팀의 자율주행자동차 〉
-
인물 윤국진 교수 연구팀, 세계 최고 권위 컴퓨터비전 학술대회 ECCV 2026에 논문 13편 채택
우리 대학 기계공학과 윤국진 교수 연구팀이 세계적인 컴퓨터 비전 국제학술대회인 ECCV 2026(European Conference on Computer Vision)에서 총 13편의 논문을 채택시키며, 국제적으로 높은 연구 역량을 다시 한번 입증했다. ECCV는 CVPR, ICCV와 함께 컴퓨터 비전 분야의 3대 학술대회로 꼽히며, 1990년부터 격년으로 개최되어 온 대표적인 국제학술대회이다. 이번 ECCV 2026에는 전 세계에서 총 10,473편의 논문이 제출되었고, 이 가운데 2,883편만이 채택되어 약 27.5%의 채택률을 기록하였다. 이처럼 치열한 경쟁 속에서 단일 연구실이 13편의 논문을 채택시킨 것은 매우 주목할 만한 성과이다. 이번에 채택된 논문들은 자율주행, 공간지능, 생성형 비전, 이벤트 카메라, 비전-언어 학습, 데이터셋 증류 등 컴퓨터 비전 분야의 주요 연구 흐름을 폭넓게 아우르고 있다. 특히 자율주행 분야에서는 차량이 주변 환경을 이해하고, 인프라와
2026-07-07 -
연구 “밤길 물웅덩이도 척척 인식”...KAIST, 자율주행 ‘눈’의 한계 넘었다
어두운 도로 위 물과 아스팔트를 구분하지 못하던 기존 센서의 한계를 넘어, 자율주행과 의료 진단의 정확도를 높일 기술이 등장했다. 우리 대학 연구팀이 빛의 ‘방향’까지 읽고 스스로 반응을 바꾸는 차세대 편광 센서를 개발했다. 우리 대학은 생명화학공학과 서준기 교수 연구팀이 빛의 특정방향으로 진동하는 성질인 ‘편광(polarization)’정보를 활용해 스스로 최적 상태를 찾아 동작을 조절하는 ‘자기 재구성(self-reconfigurable)’편광 센서 배열 기술을 개발했다고 12일 밝혔다. 최근 데이터가 폭발적으로 증가하고 인공지능 기술이 빠르게 발전하면서, 방대한 정보를 적은 에너지로 효율적으로 처리할 수 있는 차세대 비전 시스템의 필요성이 커지고 있다. 그러나 기존 이미지 센서는 빛의 밝기 정보만을 감지하는 데 그쳐 물체의 방향성이나 표면 구조를 정밀하게 파악하는 데 한계가 있었다. 연구팀은 이러한 한계를
2026-05-12 -
연구 암 전이‘세포 이동의 비밀’풀었다
우리 몸에 생긴 암세포가 다른 부위로 퍼지는 암 전이나, 상처를 치유하기 위해 면역세포가 이동하는 과정 등 세포의 이동은 생명현상에 꼭 필요한 과정이다. 그러나 그동안 세포가 외부 자극 없이 스스로 이동 방향을 결정하는 원리는 밝혀지지 않았다. 우리 대학과 국제 공동 연구진은 이번 연구를 통해 세포가 스스로 방향을 정해 움직이는 원리를 규명, 향후 암 전이와 면역 질환의 원인을 밝히고 새로운 치료 전략을 세우는 데 중요한 단서를 제시했다. 우리 대학은 생명과학과 허원도 석좌교수 연구팀이 바이오및뇌공학과 조광현 석좌교수 연구팀, 미국 존스홉킨스대 이갑상 교수 연구팀과 공동으로 세포가 외부의 신호 없이도 스스로 이동 방향을 결정하는 ‘자율주행 메커니즘’을 세계 최초로 규명했다고 10일 밝혔다. 연구팀은 살아있는 세포 안에서 단백질들이 서로 어떻게 상호작용하는지를 눈으로 직접 볼 수 있는 새로운 이미징 기술 ‘INSPECT(INtracellular
2025-11-10 -
인물 명현 교수팀, 세계적 권위 로봇 학술대회서 챌린지 우승
우리 대학 전기및전자공학부 명현 교수 연구실의 어반 로보틱스 랩(Team Urban Robotics Lab)이 5월 19일부터 23일까지 미국 애틀랜타에서 열린 세계 최고 귄위의 로봇 학술대회인 2025 IEEE 국제 로봇 및 자동화 학술대회(International Conference on Robotics and Automation, ICRA)에서 개최된 NSS 챌린지(Nothing Stands Still Challenge) 2025에서 종합 1위를 차지하는 쾌거를 달성했다. NSS 챌린지는 리히텐슈타인 국적의 글로벌 건설회사인 힐티(HILTI)사와 미국 스탠퍼드대 그래디언트 스페이스 그룹(Gradient Spaces Group)이 공동 주최하였고, 2021년도부터 개최되던 힐티 SLAM(Simultaneous Localization and Mapping)* 챌린지의 확장 버전으로 국제 로봇 및 자동화 학술대회(ICRA)에서 가장 저명한 챌린지 중 하나로 꼽힌다. *SLA
2025-05-30 -
행사 현대차그룹과 ′차세대 라이다 시스템′ 공동연구
우리 대학이 '현대차그룹-KAIST 온칩 라이다(On-Chip LiDAR) 개발 공동연구실(이하 공동연구실)'을 대전 본원에 개소했다. 공동연구실은 발전하는 자율주행 시장에서 완전자율주행(4~5단계)을 위한 라이다 센서를 개발하기 위한 연구에 주력한다. 실리콘 포토닉스(광반도체)를 활용해 센서의 크기는 줄이는 동시에 성능은 높일 수 있는 온칩 센서 제작 기술과 차세대 신호검출 방식을 도입할 수 있는 핵심기술 개발이 목표다. 공동연구실은 김상현, 김상식, 정완영, 함자 쿠르트(Hamza Kurt) 교수 등 우리 대학 전기및전자공학부 연구팀과 현대차그룹 선행기술원 연구팀 등 약 30여 명 규모로 구성돼 2028년까지 4년간 운영된다. 우리 대학은 ▴실리콘 포토닉스 기반 소형 온칩 라이다용 소자개발 ▴라이다 구동을 위한 고속, 고출력 구동 집적회로(IC) 제작, ▴라이다 시스템 최적화 설계 및 검증 등 연구팀별로 특화된 전문 분야에서 세부 연구를 주도한다. 특히, 실리콘 포토
2024-02-21