-
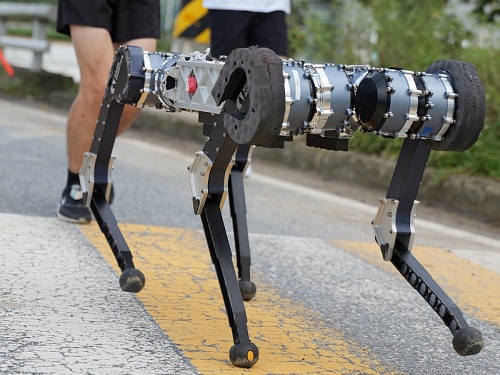 ‘라이보’ 캣처럼 민첩하게 벽도 달린다..산악·험지 수색도 거뜬
우리 대학이 개발한 사족보행 로봇 ‘라이보(Raibo)’가 이제 계단, 틈, 벽, 잔해 등 불연속적이고 복잡한 지형에서도 고속으로 이동할 수 있게 됐다. 수직 벽을 달리고, 1.3m 폭의 간격을 뛰어넘으며, 징검다리 위를 시속 약 14.4Km로 질주하고, 30°경사·계단·징검다리가 혼합된 지형에서도 빠르고 민첩하게 움직이는 성능을 입증했다. 머지않아 라이보는 재난 현장 탐색이나 산악 수색 등 실질적인 임무 수행에 본격적으로 투입될 것으로 기대된다.
우리 대학 기계공학과 황보제민 교수 연구팀이 벽, 계단, 징검다리 등 불연속적이고 복잡한 지형에서도 시속 14.4km(4m/s)의 고속 보행이 가능한 사족 보행 로봇 내비게이션 프레임워크를 개발했다고 3일 밝혔다.
연구팀은 복잡하고 불연속적인 지형에서 로봇이 빠르고 안전하게 목표 지점까지 도달할 수 있도록 하는 사족 보행 내비게이션 시스템을 개발했다.
이를 위해 문제를 두 단계로 분해해 접근했는데, 첫째는 발 디딤 위치(foothold)를 계획하는 플래너(planner), 둘째는 계획된 발 디딤 위치를 정확히 따라가는 트래커(tracker)를 개발하는 것이다.
먼저, 플래너 모듈은 신경망 기반 휴리스틱을 활용한 샘플링 기반 최적화 방식을 통해 물리적으로 가능한 발 디딤 위치(foothold)를 빠르게 탐색하고, 시뮬레이션 롤아웃을 통해 최적 경로를 검증한다.
기존 방식들이 발 디딤 위치 외에도 접촉 시점, 로봇 자세 등의 다양한 요소를 함께 고려한 반면, 본 연구에서는 발 디딤 위치만을 탐색 공간으로 설정함으로써 계산 복잡도를 크게 낮췄다. 또한 고양이의 보행 방식에서 착안하여, 뒷발이 앞발이 밟았던 곳을 디디는 구조를 도입해 계산 복잡도를 다시 한번 크게 낮출 수 있었다.
두 번째, 트래커 모듈은 계획된 위치에 정확히 발을 디딜 수 있도록 학습되며, 트래킹 학습은 적절한 난이도의 환경에서 경쟁적으로 이루어진 생성 모델을 통해 진행된다.
트래커는 로봇이 계획된 위치에 정확하게 발을 디딜 수 있도록 강화학습을 통해 학습되며, 이 과정에서 ‘맵 생성기(map generator)’라는 생성 모델이 목표 분포를 제공한다.
이 생성 모델과 트래커는 동시에 경쟁적으로 학습돼, 트래커가 점진적으로 어려운 난이도에 적응할 수 있도록 설계됐다. 이후 학습된 트래커의 특성과 성능을 반영할 수 있도록, 트래커가 실행 가능한 디딤 위치 계획을 생성하는 샘플링 기반 플래너를 설계했다.
이 계층적 구조는 기존 기법 대비 계획 속도와 안정도 모두에서 우수한 성능을 보였으며, 실험을 통해 다양한 장애물과 불연속 지형에서의 고속 보행 능력과 처음 보는 지형에 대해서도 범용적으로 적용 가능함을 입증하였다.
황보제민 교수는 "기존에 상당히 큰 계산량을 요구하던 불연속 지형에서의 고속 네비게이션 문제를 오직 발자국의 위치를 어떻게 선정하는가의 간단한 관점으로 접근하였고, 고양이의 발디딤에서 착안하여 앞발이 디딘 곳을 뒷발이 딛도록 해 계산량을 획기적으로 줄일 수 있었다”며“보행 로봇이 극복할 수 있는 불연속 지형의 범위를 획기적으로 넓히고, 이를 고속으로 주행할 수 있도록 하여, 로봇이 재난현장 탐색이나 산악 수색 등 실제적 임무를 수행하는 데에 이바지할 수 있을 것으로 기대된다”고 말했다.
이번 연구 성과는 국제 학술지 사이언스 로보틱스(Science Robotics) 2025년 5월호에 게재됐다.
(논문명 : High- speed control and navigation for quadrupedal robots on complex and discrete terrain, https://www.science.org/doi/10.1126/scirobotics.ads6192)
유튜브링크 : https://youtu.be/EZbM594T3c4?si=kfxLF2XnVUvYVIyk https://youtu.be/EZbM594T3c4?si=jbp-IzHURIfWI8y2
2025.06.04
조회수 10388
-
 대전 방산 특화 개발연구소 구축으로 첨단 드론 연구 본격화
우리 대학 기계공학과 윤용진 교수 총괄연구팀이 지난해 12월 말 대전 방산혁신클러스터사업 중 하나인 총 사업비 129.5억 원을 지원받는‘방산 특화 (첨단 드론) 개발연구소 구축 및 운영’사업에 최종 선정됐다고 13일 밝혔다.
대전 방산혁신클러스터사업은 전담기관인 국방기술진흥연구소에서 수행하며 2026년까지 490억 원 (대전광역시 245억, 방위사업청 245억)을 투입하여 ▲드론 분야 지역특화 로드맵 수립 ▲방산특화 개발 연구소 구축 ▲드론특화 개발비 지원 ▲ 드론 분야 기술 사업화 지원 ▲시험장비 구축 및 지원 ▲ 드론 분야 신규진입 및 창업 지원 등의 핵심사업을 통해 방산 중소·벤처기업 성장을 전주기로 지원하는 사업이다.
전 세계적으로 첨단 드론 개발에 대한 관심이 증가하고 있어 미래지향적이며 발전적인 드론 연구 및 개발을 위해, 방산 특화(첨단 드론) 개발연구소는 대전지역 정부출연 연구기관 및 교육기관의 우수한 과학기술 인프라를 기반으로 첨단 드론에 특화된 핵심·소재·부품 개발에 필요한 연구 환경을 조성해나갈 방침이다.
본 사업을 통해 개발 예정인 첨단 드론은 초소형 나노 드론(Nano drone)과 다양한 험지에 착륙 가능한 형상 변형 드론(Transformable drone)이다. 선진국과 상당한 기술 격차가 있는 초소형 나노 드론의 주요 소재 및 부품 국산화와 다양한 임무를 수행할 수 있는 형상 변형 드론 개발을 목표로 하고 있다.
또 첨단 드론 산업과 관련한 대전 소재 중소기업들이 자발적으로 참여해 정보와 지식을 공유하고 시너지 효과를 창출하는 협력체계를 구축할 계획이다.
특히 지역중소기업과 협업을 통한 선도 연구를 시작으로 드론특화형 전문인력 양성과 혁신적인 개발 기술 제공, 양질의 신산업 및 일자리 창출로 이어지는 첨단 드론 개발 생태계를 구축해 드론 산업 미래시장 주도기술 확보에 기여하는 것이 이번 협력의 장기적인 목표다.
방산 특화(첨단 드론) 개발연구소 구축 및 운영 사업의 성공적인 추진을 위해 KAIST (드론특화 방산 개발연구소장 윤용진 교수, 기계항공공학부 학부장 김정 교수, 을지연구소 소장 정재원 교수 외 2명) 와 공동연구 개발에 충남대학교, 드론 및 지역 중소기업에 대한 이해도가 높은 대전 테크노파크가 참여기관으로 협력하여 사업을 수행한다.
KAIST, 충남대학교, 대전 테크노파크는 이를 위해, ▲연구 협력기반 조성을 위한 상호 인력교류 ▲공동 연구 및 기술 개발을 위한 정보 공유와 학술 교류 ▲첨단 드론 개발 기술 및 동향 등에 대한 사업화 모델 구축·운영 등 다양한 분야에서 협력하기로 했다.
윤용진 교수는“본 사업을 통해 K-방산의 최첨단 드론 단순 개발뿐만 아니라 수출 증대 효과도 기대할 수 있기 때문에 효율적인 사업 추진을 통해 최대한의 성과를 도출해 내겠다”고 말했다.
2023.03.13
조회수 10607