%ec%9b%a8%ec%96%b4%eb%9f%ac%eb%b8%94%20%ed%96%85%ed%8b%b1
-
 눈을 감고도 터치스크린·로봇손 원격제어… 시각 보조, 가상현실 활용 기대
가상현실과 로봇 원격제어, 의료·재활 보조기기 분야가 빠르게 성장하면서, 손에 착용해 촉각만으로 방향과 움직임 정보를 전달하는 '웨어러블 햅틱(착용형 촉각 인터페이스)' 기술이 주목받고 있다. 그러나 기존 장치는 대부분 장치 자체의 위치와 방향을 기준으로 촉각 신호를 보내기 때문에, 손이나 손가락 자세가 바뀌면 "위·아래·좌·우"의 의미가 흔들려 사용자가 방향을 일관되게 해석하기 어려웠다. 예컨대 "위쪽"으로 느꼈던 신호가 손을 90도 돌리면 더 이상 같은 방향을 가리키지 않는 식이다.
우리 대학 기계공학과 오일권 교수 연구팀은 이러한 문제를 해결하기 위해, 손가락 관절을 기준으로 방향성 촉각 신호를 전달해 손 자세가 변해도 방향 정보가 일관되게 유지되는 착용형 소프트 햅틱 링 'PIHR(Pose-Independent Haptic Ring)'을 개발했다고 10일 밝혔다. PIHR은 손가락 첫 마디 관절(손등과 손가락이 만나는 MCP 관절)을 원점으로 삼아 촉각 신호를 매핑하는 장치다. 신호의 의미를 '장치 기준'이 아니라 '사용자의 손가락 관절 기준'으로 고정해, 손을 어떻게 돌리든 같은 자극이 같은 해부학적 방향을 뜻하도록 설계한 것이 핵심이다.
기존 햅틱 장치가 장치 중심 좌표계에 기반해 단순한 상·하·좌·우 신호를 보냈다면, PIHR은 MCP 관절을 중심으로 한 구면 좌표계 기반 촉각 매핑을 적용했다. 이를 통해 굽힘(flexion·손가락을 안으로 굽힘), 폄(extension·펴기), 벌림(abduction·옆으로 벌림), 모음(adduction·다시 모음)이라는 네 가지 해부학적 방향을 손 자세 변화와 관계없이 일관되게 전달한다. 기존 방식으로 이런 일관성을 유지하려면 별도의 자세 센서와 실시간 좌표 변환이 필요해 시스템이 복잡해지는데, PIHR은 신호의 기준 자체를 관절에 고정함으로써 이 문제를 해소했다.
좁은 링 안에서 충분한 촉각 출력을 얻는 것도 관건이었다. 연구팀은 구불구불한 격자 형태의 형상기억합금(SMA·Shape Memory Alloy, 열을 가하면 원래 형태로 돌아가는 금속) 액추에이터 구조를 최적화하고, 면적 밀도(AD)와 단위 밀도(UD)를 기준으로 설계를 비교했다. 그 결과 'AD61–UD4' 형상이 힘 출력·변위·응답 속도 사이에서 가장 균형 잡힌 성능을 보였다. 최종 액추에이터는 독립적으로 구동되는 4개 채널로 구성되며, 전기적 가열로 각 채널이 선택적으로 수축하면서 손가락 피부에 국소적인 수직 압입 자극을 전달한다. 이렇게 만든 액추에이터는 1.0암페어 전류에서 약 0.44초 만에 최대 1.3뉴턴의 힘을 내, 실시간 촉각 상호작용에 적합한 응답 속도를 보였다. 자체 무게 대비 힘 출력(질량당 84.2N/g)도 기존에 보고된 SMA 웨어러블 햅틱 장치보다 크게 높았으며, 반복 구동 시에도 피부 접촉 온도가 생체 적합 범위에 머물러 착용 안전성을 확보했다.
방향 인식 성능 검증을 위한 사용자 평가도 진행됐다. 10명의 참가자를 대상으로 별도의 사전 훈련 없이 손 자세가 계속 바뀌는 조건에서 실험한 결과, 네 방향 촉각 신호에 대해 전체 79.2%의 인식 정확도를 기록했다. 이는 무작위로 찍었을 때의 확률(25%)보다 통계적으로 유의하게 높은 수치로, 관절 중심 햅틱 매핑이 자세가 바뀌는 상황에서도 직관적인 방향 인식을 제공할 수 있음을 보여준다. 실제 응용 가능성도 두 가지 시연으로 확인했다. 눈을 가린 사용자가 손가락에서 전달되는 관절 중심 방향 신호만으로 터치스크린의 피아노 애플리케이션을 연주하고 화면을 넘겼으며, 로봇 손을 원격제어해 주사기로 액체 양을 단계적으로 조절하는 정밀 작업도 수행했다. 이는 PIHR이 단순한 접촉 알림을 넘어, 사용자의 손가락 움직임을 단계적으로 안내하는 착용형 햅틱 인터페이스로 활용될 수 있음을 보여준다.
오일권 교수는 "PIHR은 신호의 기준을 장치가 아니라 사용자의 손가락 관절에 두었다는 점에서 기존 착용형 햅틱과 차별화된다"라며 "시각 보조, 가상현실, 로봇 원격제어 등 시각 정보가 제한된 다양한 환경에서 직관적인 방향 안내 기술로 폭넓게 활용될 수 있을 것"이라고 밝혔다.
이번 연구는 우리 대학 기계공학과 김현수 석사과정이 제1저자로, 오일권 교수가 교신저자로 참여했다. 연구 성과는 국제 학술지 '스몰 스트럭처스(Small Structures)' 2026년 6월 발행 제7권 6호에 게재됐으며, 연구의 우수성을 인정받아 해당 호의 표지 논문(Front Cover)으로 선정됐다.
※ 논문명: Pose-Independent Soft Haptic Ring for Joint-Centered Directional Guidance via Multichannel Shape Memory Alloy Actuators
※ DOI: https://doi.org/10.1002/sstr.202600017
한편, 이번 연구는 과학기술정보통신부 재원으로 한국연구재단 중견연구지원사업(RS-2024-00345241), 미래개척융합과학기술개발사업(RS-2023-00302525), 나노·소재기술개발사업(RS-2025-25441263), 그리고 과학기술정보통신부 InnoCORE 프로그램(N10260002)의 지원을 받아 수행됐다.
2026.06.15 조회수 2966
-
 화재·재난 속 공간 입체적 느끼는 촉각기술 개발
재난 및 화재의 상황은 사람이 직접 투입되기 어렵고 시야가 제한될 수 있는 극한 상황이며, 드론이 수집한 공간 데이터를 촉감형 인터페이스를 통해 입체적인 정보 그대로 전달하는 것은 매우 어렵다. KAIST 연구진이 원격 제어하는 드론이 수집한 공간 데이터를 촉각 피드백을 통해 직관적으로 조종자가 이해할 수 있도록 하는 웨어러블 햅틱 기술을 개발했다.
우리 대학 기계공학과 오일권 교수 연구팀이 형상기억합금 와이어를 직교 중첩 구조의 메타구조 패턴으로 매듭지은 독립적인 직교 방향 거동이 가능한 ‘직교 방향 제어 웨어러블 햅틱(이하 WHOA)’기술을 개발했다.
햅틱(Haptic)은 시·청각을 넘어 촉각을 이용해 정보를 전달하는 기술로, 스마트폰의 진동 알림처럼 피부로 감지할 수 있는 물리적 피드백을 제공한다.
이 기술의 핵심 소재인 형상기억합금은 특정 온도로 가열하면 변형된 상태에서 원래 형태로 돌아오는 특수 금속으로 촉각을 구현하는 작동기로 사용되었다. 연구팀은 가볍고 단순한 직교 메타구조로 3차원 공간정보를 촉각으로 재구성할 수 있는 기술을 개발해서 공간 인식 기반 햅틱 내비게이션의 새로운 영역을 개척했다.
연구팀이 개발한 이 기술은 시각 정보에 의존하지 않고도 주변 환경을 ‘느낄 수’ 있는 방식으로 재난, 화재, 극한환경에서 효과적인 모빌리티 제어를 가능하게 한다. 특히, 시각 정보가 제한되는 상황에서도 공간정보를 직접 감지할 수 있어, 기존 방식보다 안정적이고 효율적인 조작이 가능하다.
촉각 피드백은 좌, 우, 상, 하, 전진, 후진 같은 공간 이동뿐만 아니라 전방 장애물 감지 시 독특한 햅틱 패턴까지 전달하도록 설계됐다. 이 기술은 재난 구조와 긴급 구호 작업 같은 중요한 상황에서 작업 효율성과 안전성을 크게 끌어올릴 가능성을 보여준다.
이 기술은 서로 수직인 독립된 촉감 모드를 생성하며, 이를 통해 팔이나 발에 착용했을 때 사용자에게 입체 공간정보를 촉감으로 전달할 수 있다. 이는 내비게이션과 원격 조작을 보다 직관적으로 수행할 수 있도록 보조한다.
WHOA를 착용하면 가로, 세로 방향의 독립적인 촉각 모드 조합을 통해 사용자는 입체적인 공간정보 피드백을 받는다. 특히 이 기술은 신발 내부의 작은 공간에서도 동작하도록 설계되어 장시간 착용할 시 피로를 최소화하는 동시에 손이 자유로운 상태에서 직관적으로 다음 이동 방향을 파악할 수 있어 실용성이 뛰어나다.
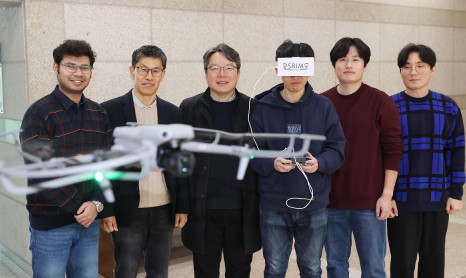
연구팀은 WHOA를 적용한 드론 내비게이션 시스템을 가상현실(VR) 환경에서 실증했다. 화재 현장의 건물을 배경으로 한 시뮬레이션에서 WHOA를 착용한 사용자는 드론을 조종하며 위험 구역을 회피하고 구조 작업을 수행했다.
드론이 수집한 공간 데이터는 촉각 피드백으로 사용자에게 전달되며, 연기와 잔해로 시야가 제한된 환경에서도 직관적으로 상황을 파악하고 드론을 제어할 수 있도록 보조한다.
오일권 교수는 “이번 기술은 시각장애인이 촉감을 활용해 길을 안내받을 수 있는 새로운 형태의 내비게이션 기법”이며 "착용형 햅틱 인터페이스는 입체적 공간정보를 촉감으로 전달하여 재난, 화재 환경 또는 국방의 MUM-T(유무인 협력 전투체계)에서 드론이나 로봇의 원격제어에 활용될 수 있다"라고 말했다.
오세웅 박사와 마난 칸(KHAN) 석사가 공동 제1 저자로 참여한 본 연구 성과는 첨단 소재 분야 국제학술지 ‘어드밴스드 머티리얼스(Advanced Materials)’에 지난 1월 8일 게재됐다.
(논문명: Wearable Haptics for Orthotropic Actuation Based on Perpendicularly Nested Auxetic SMA Knotting)
https://doi.org/10.1002/adma.202411353
한편, 이번 연구는 과학기술정보통신부와 한국연구재단이 추진하는 중견연구지원 사업으로 수행됐다.
2025.01.21 조회수 8978