%eb%9d%bc%ec%9d%b4%eb%b3%b4%32
-
 세계 최초 ‘로봇 풀코스 마라톤’ 완주, 네이처 본지에 실렸다
사람도 완주하기 쉽지 않은 42.195km를 사족보행로봇이 배터리 교체 없이 달렸다. 우리 대학 연구진은 이 세계 최초 기록을 장거리 운용을 위한 설계 원리로 발전시켜 ‘네이처(Nature)’에 발표하고, 실제 산업 현장에서 사용할 수 있는 로봇의 제품화에 나선다.
우리 대학은 기계공학과 황보제민 교수 연구팀이 개발한 사족보행로봇 ‘라이보2(RAIBO2)’의 장거리 주행 기술과 실제 마라톤 완주 결과가 국제학술지 ‘Nature’본지에 게재됐다고 24일 밝혔다.
국내에서 수행된 로봇 연구가 ‘Nature’ 본지에 게재된 것은 이번이 처음이다. 세계적으로도 로봇 분야 연구가 ‘Nature’본지에 실린 사례는 매우 드물어, 이번 성과는 국내 로봇 연구의 기술력과 학술적 수준을 동시에 보여주는 결과로 평가된다.
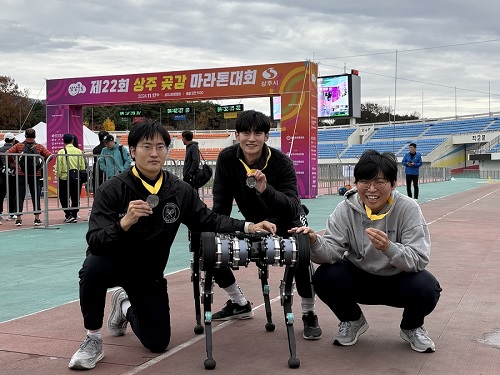
라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터리를 충전하거나 교체하지 않고 풀코스 42.195km를 4시간 19분 52초 만에 완주했다. 사족보행로봇이 실제 마라톤 대회의 풀코스를 완주한 세계 최초의 사례다.
이번 논문의 핵심은 단순히 로봇이 42.195km를 달렸다는 기록에 있지 않다. 최근 세계 로봇업계에서는 사족보행로봇과 휴머노이드의 달리기 속도와 장애물 극복 능력을 겨루는 경쟁이 치열해지고 있다. 그러나 실제 산업 현장에서 로봇을 장시간 운용하려면 순간적인 운동 성능뿐 아니라 에너지 효율과 발열, 배터리, 구동장치의 안정성을 함께 확보해야 한다.
연구팀은 장거리 주행을 배터리나 모터 등 개별 부품의 성능 문제가 아니라 기계 구조와 전기 시스템, 보행 제어가 긴밀하게 연결된 ‘로봇 전체의 시스템 문제’로 접근했다.
사족보행로봇은 다리를 반복적으로 움직이는 과정에서 구동장치뿐 아니라 전장과 기구부 등 여러 부분에서 에너지를 잃는다. 어느 한 부품의 효율만 높여서는 빠르고 안정적인 보행 성능과 긴 주행거리를 동시에 확보하기 어렵다.
연구팀은 로봇 전체에서 발생하는 에너지 손실을 체계적으로 분석하고, 높은 보행 성능을 유지하면서도 에너지 소비를 줄일 수 있도록 기구와 전장, 구동 및 제어 시스템을 통합적으로 설계했다. 이를 통해 사족보행로봇이 장시간 안정적으로 움직이기 위해 어떤 요소를 함께 고려해야 하는지 구체적인 설계 원리를 제시했다.
특히 연구팀은 실험실의 짧은 주행 시험이나 계산으로 추정한 최대 주행거리에 머물지 않고, 실제 마라톤 풀코스에서 기술을 검증했다.
마라톤이 진행되는 동안 로봇 내부의 전압과 전류, 온도, 배터리 상태를 실시간으로 기록하고 이를 GPS로 측정한 위치·속도·고도 정보와 동기화했다. 라이보2를 실제 참가자로 등록해 공식 구간 기록도 남겼으며, 연구진은 로봇과 함께 달리며 출발부터 결승선까지 4시간이 넘는 주행 전 과정을 영상으로 기록했다.
42.195km 완주 기록이 라이보2의 성능을 보여줬다면, 이 과정에서 축적한 데이터는 그러한 성능이 어떻게 가능했고 실제 환경에서도 어떻게 유지됐는지를 보여주는 과학적 근거가 됐다. 연구팀은 한 번의 인상적인 시연을 분석하고 재검증할 수 있는 시스템 설계 원리와 실측 데이터 기반의 연구 성과로 발전시켰다.
연구팀의 다음 과제는 한 대의 연구용 로봇에서 구현한 성능을 산업 현장에서 반복적으로 사용할 수 있는 제품으로 옮기는 것이다.
라이보2는 연구진이 직접 설계하고 수작업으로 제작한 연구용 로봇이다. 실제 산업 현장에 투입되는 제품으로 발전하기 위해서는 여러 대의 로봇에서 동일한 성능을 안정적으로 구현하면서 생산비용도 낮춰야 한다. 방수·방진과 넓은 사용 온도 범위, 충격·진동에 대한 내구성, 전자파 간섭·적합성(EMI·EMC) 등 산업 현장이 요구하는 신뢰성도 함께 확보해야 한다.
황보 교수 연구실에서 출발한 KAIST 교원창업기업 라이온로보틱스는 이번 연구 성과를 실제 제품으로 연결하는 역할을 맡고 있다. 라이보2 개발 과정에서도 라이온로보틱스의 제조 기술은 연구실에서 확보한 높은 에너지 효율과 보행 성능을 실제 마라톤에서 4시간 이상 안정적으로 유지하는 데 기여했다.
연구팀과 라이온로보틱스는 기구와 전장, 소프트웨어, 인공지능뿐 아니라 로봇의 모터를 정밀하게 제어하는 모터 드라이버까지 자체 개발해 시스템 전체를 최적화했다. 현재 라이온로보틱스는 이러한 시스템 설계 역량을 바탕으로 연구용 시제품을 넘어 실제 현장에서 장시간 운용할 수 있는 사족보행로봇의 제품화와 양산 기술을 개발하고 있다. 연구실에서 한 대의 로봇이 보여준 최고 수준의 성능을 여러 대의 제품에서 동일하게 구현하고, 다양한 환경에서도 안정적으로 사용할 수 있도록 만드는 것이 목표다.
황보제민 교수는 “이번 연구는 사족보행로봇이 얼마나 멀리 달릴 수 있는지를 넘어, 높은 운동 성능과 에너지 효율을 동시에 확보하기 위해 로봇 전체를 어떻게 설계해야 하는지를 실제 마라톤 데이터로 입증한 결과”라며 “연구실에서 구현한 세계 최고 수준의 성능을 산업 현장에서 누구나 안정적으로 사용할 수 있는 제품으로 연결하겠다”고 말했다.
이번 연구에는 KAIST 기계공학과 이충인 박사와 염동훈, 박정수 학생이 공동 제1저자로 참여했으며, 연구 결과는 국제 학술지 ‘네이처(Nature)’에 9월 23일(현지시간) 게재됐다.
※ 논문명:A quadruped robot designed to complete a marathon on a single battery charge, DOI: 10.1038/s41586-026-11102-5
※ 관련 사진 및 동영상:
- 종합 사진/영상 모음 구글 드라이브: https://drive.google.com/drive/folders/1ye82tTr2dCK2Bt7Ih0hSgWqkgqlVXk6X?usp=sharing
한편, 라이보2의 마라톤 완주 전 과정은 유튜브 영상에서 확인할 수 있다.
2026.09.28 조회수 2082
-
 라이보2, 4족보행 로봇 세계최초 마라톤 풀코스 완주 성공
해변을 거침없이 달리던 4족보행 로봇 ‘라이보’가 ‘라이보2’로 새롭게 개발되어 일반 마라톤 대회에 참가하고 완주를 성공한 세계 최초의 성과가 나왔다.
우리 대학 기계공학과 황보제민 교수 연구팀이 17일 상주에서 개최된 제22회 상주 곶감 마라톤 대회 풀코스(42.195km)에 참가해 4시간 19분 52초의 기록으로 완주했다고 17일 밝혔다.
상주 곶감 마라톤은 14km 지점과 28km 지점에 고도 50m 수준의 언덕이 2회 반복되는 코스로, 아마추어 마라토너들에게도 난이도가 높은 것으로 알려져 있어 보행 로봇에게는 예상치 못한 손실이 발생할 수 있는 도전적인 과제였다.
연구팀은 황보 교수가 자체 개발한 ‘라이심(Raisim)’ 시뮬레이션 환경에서 경사, 계단, 빙판길 등 다양한 환경을 구축하여 안정적인 보행이 가능하도록 강화학습 알고리즘을 통해 보행 제어기를 개발했다.
특히, 힘 투명성이 높은 관절 메커니즘을 통해 내리막길에서 에너지를 높은 효율로 충전하여 급격한 언덕을 오르는 데 사용한 에너지를 일부 흡수할 수 있었다.
또한, 황보 교수 연구실에서 창업한 ‘㈜라이온로보틱스’와의 공동 개발을 통해 로봇의 안정성을 높이는 데 주요한 역할을 했다.
보행 로봇은 보행 특성상 지면 접촉 시 발생하는 충격으로 인한 주기적인 진동에도 견딜 수 있어야 하는 고난도 시스템이다. 개발 직후, 실험실 내 짧은 거리 실험에서는 연초에 이미 높은 효율을 기록했으나, 실제 마라톤에서 사람들 사이에서 안전하게 4시간 이상 달리기까지는 ‘(주)라이온로보틱스’의 제조 기술이 큰 역할을 했다.
기존 보행 효율 향상 연구들은 외부 부품이나 소프트웨어를 사용한 부분은 변경할 수 없어 일부 부분만 제한적으로 개선하는 연구가 진행되었던 점에 비해, 황보 교수 연구진은 기구 설계, 전장 설계, 소프트웨어, 인공지능까지 모든 영역을 자체 개발하여 복합적으로 문제를 해결할 수 있었던 점을 효율 향상의 핵심 요인으로 꼽았다.
연구진은 라이보1 개발에 이어 라이보2를 새롭게 개발하며 모든 영역을 최적화했고, 특히 모터 드라이버 회로를 내재화하며 구동기 손실을 최소화하고 제어 대역폭을 높여 보행 효율과 안정성을 크게 향상시켰다.
이충인 공동 제1 저자(박사과정)는 “마라톤 프로젝트를 통해 도심 환경에서 라이보2가 안정적으로 배달, 순찰 등의 서비스를 수행할 수 있는 보행 성능을 갖추었음을 보였다”며 “후속 연구로는 라이보의 자율주행 기능을 추가하면서 산악, 재난환경에서도 세계 최고 보행 성능을 달성하기 위해 노력할 것”이라고 향후 연구 계획을 밝혔다.
한편, 이번 연구는 삼성전자 미래기술육성센터와 ㈜라이온로보틱스의 지원으로 수행됐다.
2024.11.18 조회수 12392
-
 해변 달리던 라이보, 이번에는 마라톤이다!
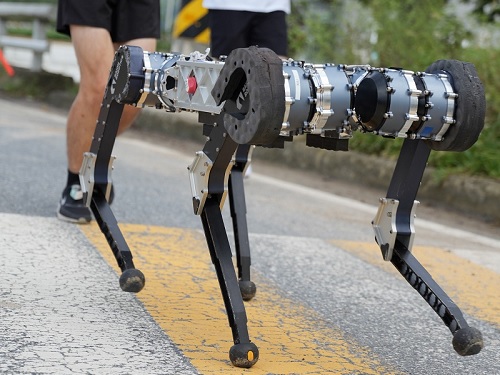
모래사장 같은 변형하는 지형에서도 민첩하게 보행하던 KAIST 4족 보행 로봇 ‘라이보’가 이번에는 세계 최초로 마라톤 풀코스 완주에 도전한다.
우리 대학 기계공학과 황보제민 교수 연구팀이 새롭게 개발한 사족보행 로봇 '라이보 2'가 11월 17일 오전 9시 상주시민운동장에서 열리는 2024 상주곶감마라톤 풀코스(42.195km) 완주에 도전할 것이라고 15일 밝혔다.
기존 사족보행 로봇의 최장 주행거리가 20km에 그쳤던 것과 비교하면 두 배가 넘는 거리다. 우리 연구진은 1회 충전으로 43km 연속 보행이 가능한 로봇을 개발하였고 교내 대운동장에서 저장된 GPS 경로를 따라 보행하는 방식으로 4시간 40분에 걸쳐 완주하는데 성공했다. 더 나아가 연구팀은 이번 마라톤 참여를 통해 실제 도심 환경 속에서 보행 성능을 입증할 예정이다.
그동안 보행 로봇의 주행거리는 대부분 실험실 내 통제된 환경에서 측정되거나 이론상의 수치에 그쳐왔다. 이번 도전은 실제 도심 환경에서 일반인들과 함께 달리며 기록을 측정한다는 점에서 의미가 크다. 사족보행 로봇의 실용화 가능성을 실제 환경에서 검증하는 첫 시도가 될 전망이다.
사족보행 로봇은 얼음, 모래, 산악 지형 등 험지에서도 안정적인 보행이 가능하다는 장점이 있지만, 짧은 주행거리와 운용 시간이 한계로 지적되어 왔다.
황보 교수팀은 이러한 한계를 극복하기 위해 로봇의 구동기부터 기계적 메커니즘까지 모든 것을 자체적으로 설계했다. 특히 자체 개발한 동역학 시뮬레이터 '라이심(Raisim)'을 통해 강화학습 기반의 효율적인 보행 제어 기술을 구현했다.
연구팀은 또한 실제 야외 환경에서의 보행 데이터를 수집·분석해 보행 손실 모델을 수립하고, 이를 다시 시뮬레이션에 반영하는 방식으로 1년여간 보행 효율을 단계적으로 끌어올렸다.
이번이 연구팀의 두 번째 도전이다. 지난 9월 ‘금산인삼축제 마라톤대회’에서 첫 도전을 했으나 37km 지점에서 배터리 방전으로 완주에 실패했다. 실험실 예상보다 10km 일찍 배터리가 소진된 것이다. 연구진은 실제 마라톤 코스에서 다른 주자들과 어울려 달리다 보니 일정한 속도를 유지하지 못하고 잦은 가감속이 발생한 점을 원인으로 분석했다.
이후 연구팀은 완주를 위한 기술적 보완에 주력했다. PC에서 수행하던 관절 강성 제어를 모터 구동기에 직접 구현해 제어 효율을 높였고, 내부 구조를 개선해 배터리 용량도 33% 늘렸다. 이러한 개선으로 현재 직선 구간 기준 최대 67km 주행이 가능해졌다.
이충인 공동 제1 저자(박사과정)는 “보행 손실을 기구, 전장, 보행 방법 측면에서 종합적으로 분석할 수 있었던 것이 보행 효율을 개선하는데 주요하게 작용했다”며 “이번 연구 성과는 사족보행 로봇의 운용 범위를 도시 범위로 확대하는데 중요한 기점이 될 것”이라고 설명했다.
한편, 이번 연구는 삼성전자 미래기술 육성센터와 ㈜라이온 로보틱스의 지원을 받아 수행됐다.
2024.11.15 조회수 8398