연구
< 바이오및뇌공학과 박성준 교수 >
우리 대학 바이오및뇌공학과 박성준 교수 연구팀이 연세대학교, MIT 공동 연구팀과 함께 광섬유 제작 방법을 이용해 근육 및 혈관, 신경조직을 재생시키기 위한 맞춤형 3D 구조체(세포 기반 인공근육)를 개발했다고 19일 밝혔다.
외상 및 종양 절제 후에 발생하는 근육 손실은 장기적으로 환자의 움직임을 제한하는 가장 큰 원인 중의 하나다. 현재 치료를 위해 이식 기반의 수술법이 시행되고 있으나, 이는 조직을 제공한 부위에 문제를 일으킬 여지가 있을 뿐만 아니라, 이식한 부위에서도 근육의 효과적인 재생력 및 기능성이 충분히 나타나지 않는 문제점을 가지고 있다. 이에 대한 대안으로 손상 부위에 세포를 직접 이식해 골격근(skeletal muscle)의 재생을 유도하는 연구가 진행되고 있지만, 현재의 기술로는 세포의 장기 생존율 및 기능성이 많이 떨어져 실제 임상에 적용하기 어려운 상황이다.
연구팀은 문제 해결을 위해, 섬유아세포(fibroblast)를 리프로그래밍(direct reprogramming)해 유도 근육전구세포(induced myogenic progenitor cells, iMPCs)로 바꾸는 방법을 사용했다. 또한, 세포의 효과적인 분화 및 성장을 위해서는 이상적인 기계적/생화학적 마이크로환경을 제공해야 하므로, 연구팀은 이를 적절한 인공/자연 고분자의 조합을 통한 하이브리드 3D 구조체를 제공하는 방법을 통해 해결했다.
구조체 제작을 위해 첫 번째로 이용한 재료는 우수한 생체적합성 및 강도를 가진 PCL(polycarpolactone) 고분자다. 연구팀은 주로 광섬유를 제작하는데 사용되는 열 인발 공정(thermal drawing process, TDP) 및 다공성 구조 형성을 위한 염침출법(salt leaching)을 이용해, 파이버 기반의 3D PCL 구조체를 제작하는데 성공했다. 해당 공정은 구조체의 사이즈, 강도, 다공성을 자유롭게 조절할 수 있으면서도 구조체의 대량생산을 가능하게 한다는 장점이 있다. 두 번째 재료는 탈세포화(de-cellularization) 과정을 통해 만든 세포외기질(extracellular matrix, ECM)로써, 연구진은 두 재료의 적절한 조합을 통해 이식한 세포에게 최적의 분화 환경을 제공하는데 성공했다.
그 결과, 연구팀은 생체 외(in vitro) 및 생체 내(in vivo) 모델에서 근육 세포의 분화 및 형성이 촉진될 뿐만 아니라, 근육 이외에 주변 신경 및 혈관 분포율이 증가하는 것을 확인했다. 또한 연구팀은 마우스를 대상으로 한 체적 근육 손실 모델에서, 개발한 구조체와 세포를 함께 이식했을 경우 세포만을 이식했을 때에 비해 재생된 근육의 능력이 비약적으로 상승함을 확인했다.
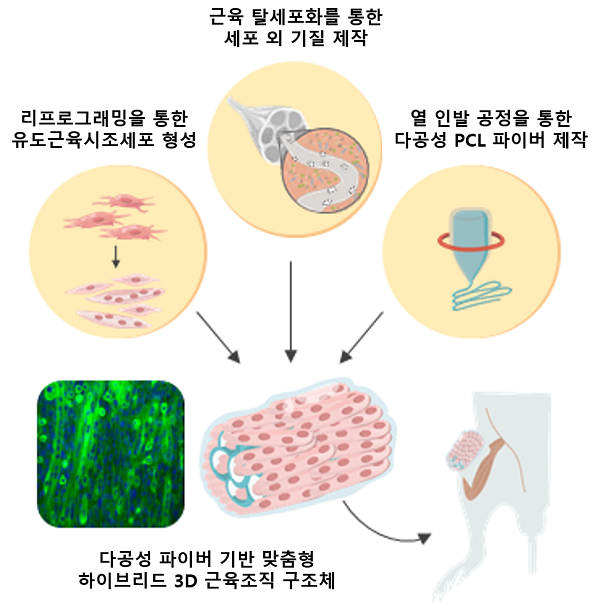
< 그림 1. 다공성 파이버 기반 하이브리드 3D 근육조직 구조체의 모식도 >
연구를 주도한 박성준 교수는 "이번 연구는 향후 근육 이외에도 다양한 조직의 재생을 위한 맞춤형 3D 구조체를 대량생산 할 수 있는 새로운 방법을 개발했다는 데에 의의가 있다. 이후 본 기술이 여러 가지 생체재료 및 줄기세포 기술과 결합할 경우, 조직 공학 및 인공근육 개발 분야에서 큰 시너지를 낼 수 있으리라 기대한다.ˮ 라고 말했다.
이번 연구결과는 국제 학술지 `어드벤스드 머터리얼즈(Advanced Materials)' 2021년 2월 19일 자에 출판됐다. (논문명: Functional skeletal muscle regeneration with thermally drawn porous fibers and reprogrammed muscle progenitors for volumetric muscle injury)
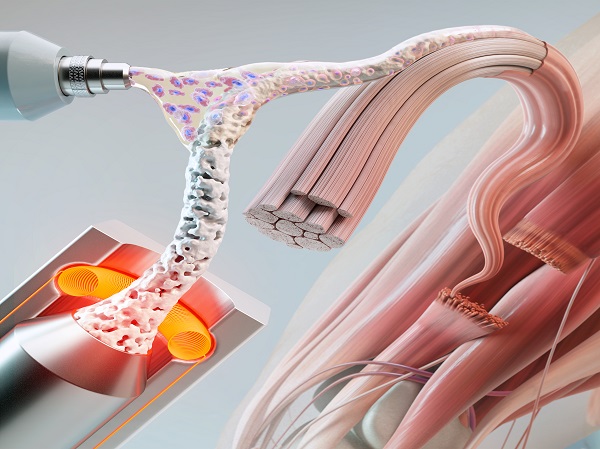
< 그림 2. 국제학술지 어드밴스드 머터리얼스 내부 표지 그림 >
-
연구 인공근육으로 걷고 촉각으로 감지하는 ‘딱정벌레 로봇’ 개발
손가락을 굽혔다 펴며 작은 로봇을 움직이고, 로봇이 보내오는 영상과 접촉 정보를 확인하며 물체를 집어 옮기는 기술이 나왔다. 딱정벌레를 모사한 소형 소프트로봇에 인공근육과 카메라, 촉각센서를 결합한 것으로, 향후 사람이 접근하기 어려운 좁은 공간을 살피거나 작은 물체를 회수하는 원격 작업에 활용될 수 있을 것으로 기대된다. 우리 대학은 신소재공학과 김상욱 교수 연구팀이 미국 캘리포니아공과대학교(칼텍·Caltech) 웨이 가오(Wei Gao) 교수 연구팀, 싱가포르 난양공과대학교(NTU) 히로타카 사토(Hirotaka Sato) 교수 연구팀과 공동으로 소형 소프트로봇 ‘비틀봇(BeetleBot)’을 개발했다고 13일 밝혔다. 사람은 물체를 잡을 때 눈으로 위치를 확인하고 손끝의 감각으로 접촉 상태를 살핀다. 로봇도 주변 상황에 맞춰 작업하려면 움직이는 기능과 감지하는 기능이 연결돼야 한다. 그러나 부드러운 소재를 활용하는 소프트로봇에서는 구
2026-10-13 -
연구 암 환자 말라가게 하는 '악액질' 잡았다
"잘 먹는데도 계속 살이 빠집니다.” 암 환자의 몸을 서서히 말라가게 하는 치명적인 합병증‘암 악액질(Cancer-associated cachexia)'을 막을 새로운 길이 열렸다. 우리 대학 연구진이 뇌의 신호를 차단해 근육 손실을 막고 생존기간을 늘릴 수 있는 RNA 치료 전략을 개발했다. 우리 대학은 의과학대학원 송민호 교수와 김진국 교수 공동연구팀과 교원창업기업 (주)토르 테라퓨틱스(THOR Therapeutics, 대표 송민호)가 공동연구를 통해 이 뇌에서 식욕과 에너지 소비를 조절하는 핵심 단백질인 GFRAL의 작동을 억제해 암 악액질을 치료할 수 있는 새로운 원리를 규명했다고 2일 밝혔다. 암 악액질은 전체 암 환자의 50~80%에서 발생하는 대표적인 합병증이다. 암세포가 몸의 대사를 교란하면서 음식을 충분히 먹어도 체중과 근육이 계속 줄고 극심한 쇠약을 겪게 된다. 이 때문에 항암 치료 효과가 떨어지고 치료를 중단하는 경우가 많아 생존율까지
2026-08-03 -
연구 작은 칩으로 약물 부작용·급성 신장 손상 예측 가능성 제시
횡문근융해증은 약물 복용 등으로 근육이 손상되면서, 그 영향이 신장 기능 저하와 급성 신부전으로 이어질 수 있는 질환이다. 그러나 근육과 신장이 인체 내에서 어떻게 서로 영향을 주며 동시에 손상되는지를 직접 관찰하는 데에는 한계가 있었다. 우리 대학 연구진이 이러한 장기 간 상호작용을 실험실 환경에서 정밀하게 재현할 수 있는 새로운 장치를 개발했다. 우리 대학은 기계공학과 전성윤 교수 연구팀이 기계공학과 심기동 교수팀, 분당서울대학교병원 김세중 교수와의 공동 연구를 통해, 약물로 인한 근육 손상이 신장 손상으로 이어지는 과정을 실험실에서 재현할 수 있는 ‘바이오 미세유체시스템(Biomicrofluidic system)’을 개발했다고 5일 밝혔다. *미세유체시스템: 아주 작은 칩 위에서 인체 장기 환경을 구현한 장치 이번 연구는 근육과 신장을 동시에 연결·분리할 수 있는 모듈형(조립형) 장기칩을 활용해, 약물 유발 근육 손상이 신장 손상으로
2026-01-05 -
연구 피부에 부착할 수 있는 촉감 전달 패치 개발
기계공학과 경기욱 교수 연구팀이 피부에 부착하여 다양한 촉감을 전달할 수 있는 초경량의 얇고 유연한 인공근육기반 촉감 전달 패치를 개발했다. 최근 가상현실(virtual reality, VR)과 증강현실(augmented reality, AR)의 기술이 각광받으면서, 더욱 현실감을 증대시키기 위해서 시각과 청각뿐만 아니라 촉각을 전달하는 기술이 중요한 역할을 하고 있다. 또한 사용자가 로봇을 원격조종하여 세밀한 작업을 하기 위해서는, 세밀한 촉감 전달이 필요하다. 그러나 단순한 진동이나 압력을 넘어서, 세밀하고 다양한 촉감을 전달할 수 있는 기술은 여전히 큰 도전이다. 개발된 촉감 구동기는 지름 6 mm, 두께 1.1 mm로 매우 작고 얇은 구조임에도 불구하고, 압력에서부터 고주파 진동까지 다양한 촉감을 전달할 수 있다. 또한 개발된 구동기는 32 mg 의 매우 가벼운 무게에도 불구하고 25 g의 추를 빠르게 밀어 올릴 수 있을 정도로 높은 출력밀도를 갖고 있다. 연구팀
2025-03-28 -
연구 기계공학과 구승범 교수팀, NeurIPS 2024 MyoChallenge 대회 보행 부문 우승
우리 대학 기계공학과 구승범 교수 연구팀(박건우 박사과정, 신범수 박사과정, 박종현 박사과정)은 2024년 12월 캐나다 밴쿠버에서 열린 NeurIPS 학회의 경쟁 대회 중 하나인 MyoChallenge 대회에 참가하여, 15개국에서 54팀이 참여한 가운데, 보행 운동 부문 1위를 차지하였다. 이 대회는 Google Deepmind, Google Cloud와 Össur가 후원하였다. 이 대회에서는 인체의 신경근육제어 원리를 연구하기 위한 다물체 동역학 기반의 인체 근골격 시뮬레이션 환경이 제시되었다. 자체 알고리즘으로 작동하는 의족/의수 (Prosthetic limb)가 결합된 인체 모델이 일상 생활 동작(상지 운동, 보행 운동)을 할 수 있도록 인체 근육 제어기를 학습하고, 그 성능을 경쟁하였다. 보행 운동 부문에서는 의족을 장착한 인체 모델이 주어진 트랙(평지, 거친길, 언덕, 계단)에 맞춰 보행할 수 있도록 인체 제어기를 학습하고, 그 안정성과 속도를 평가하였
2024-12-24